
- トップページ
- NEWS & TOPICS
- 栗原教授が「4足歩行ロボット」を活用した栗の自動収穫実験を公開
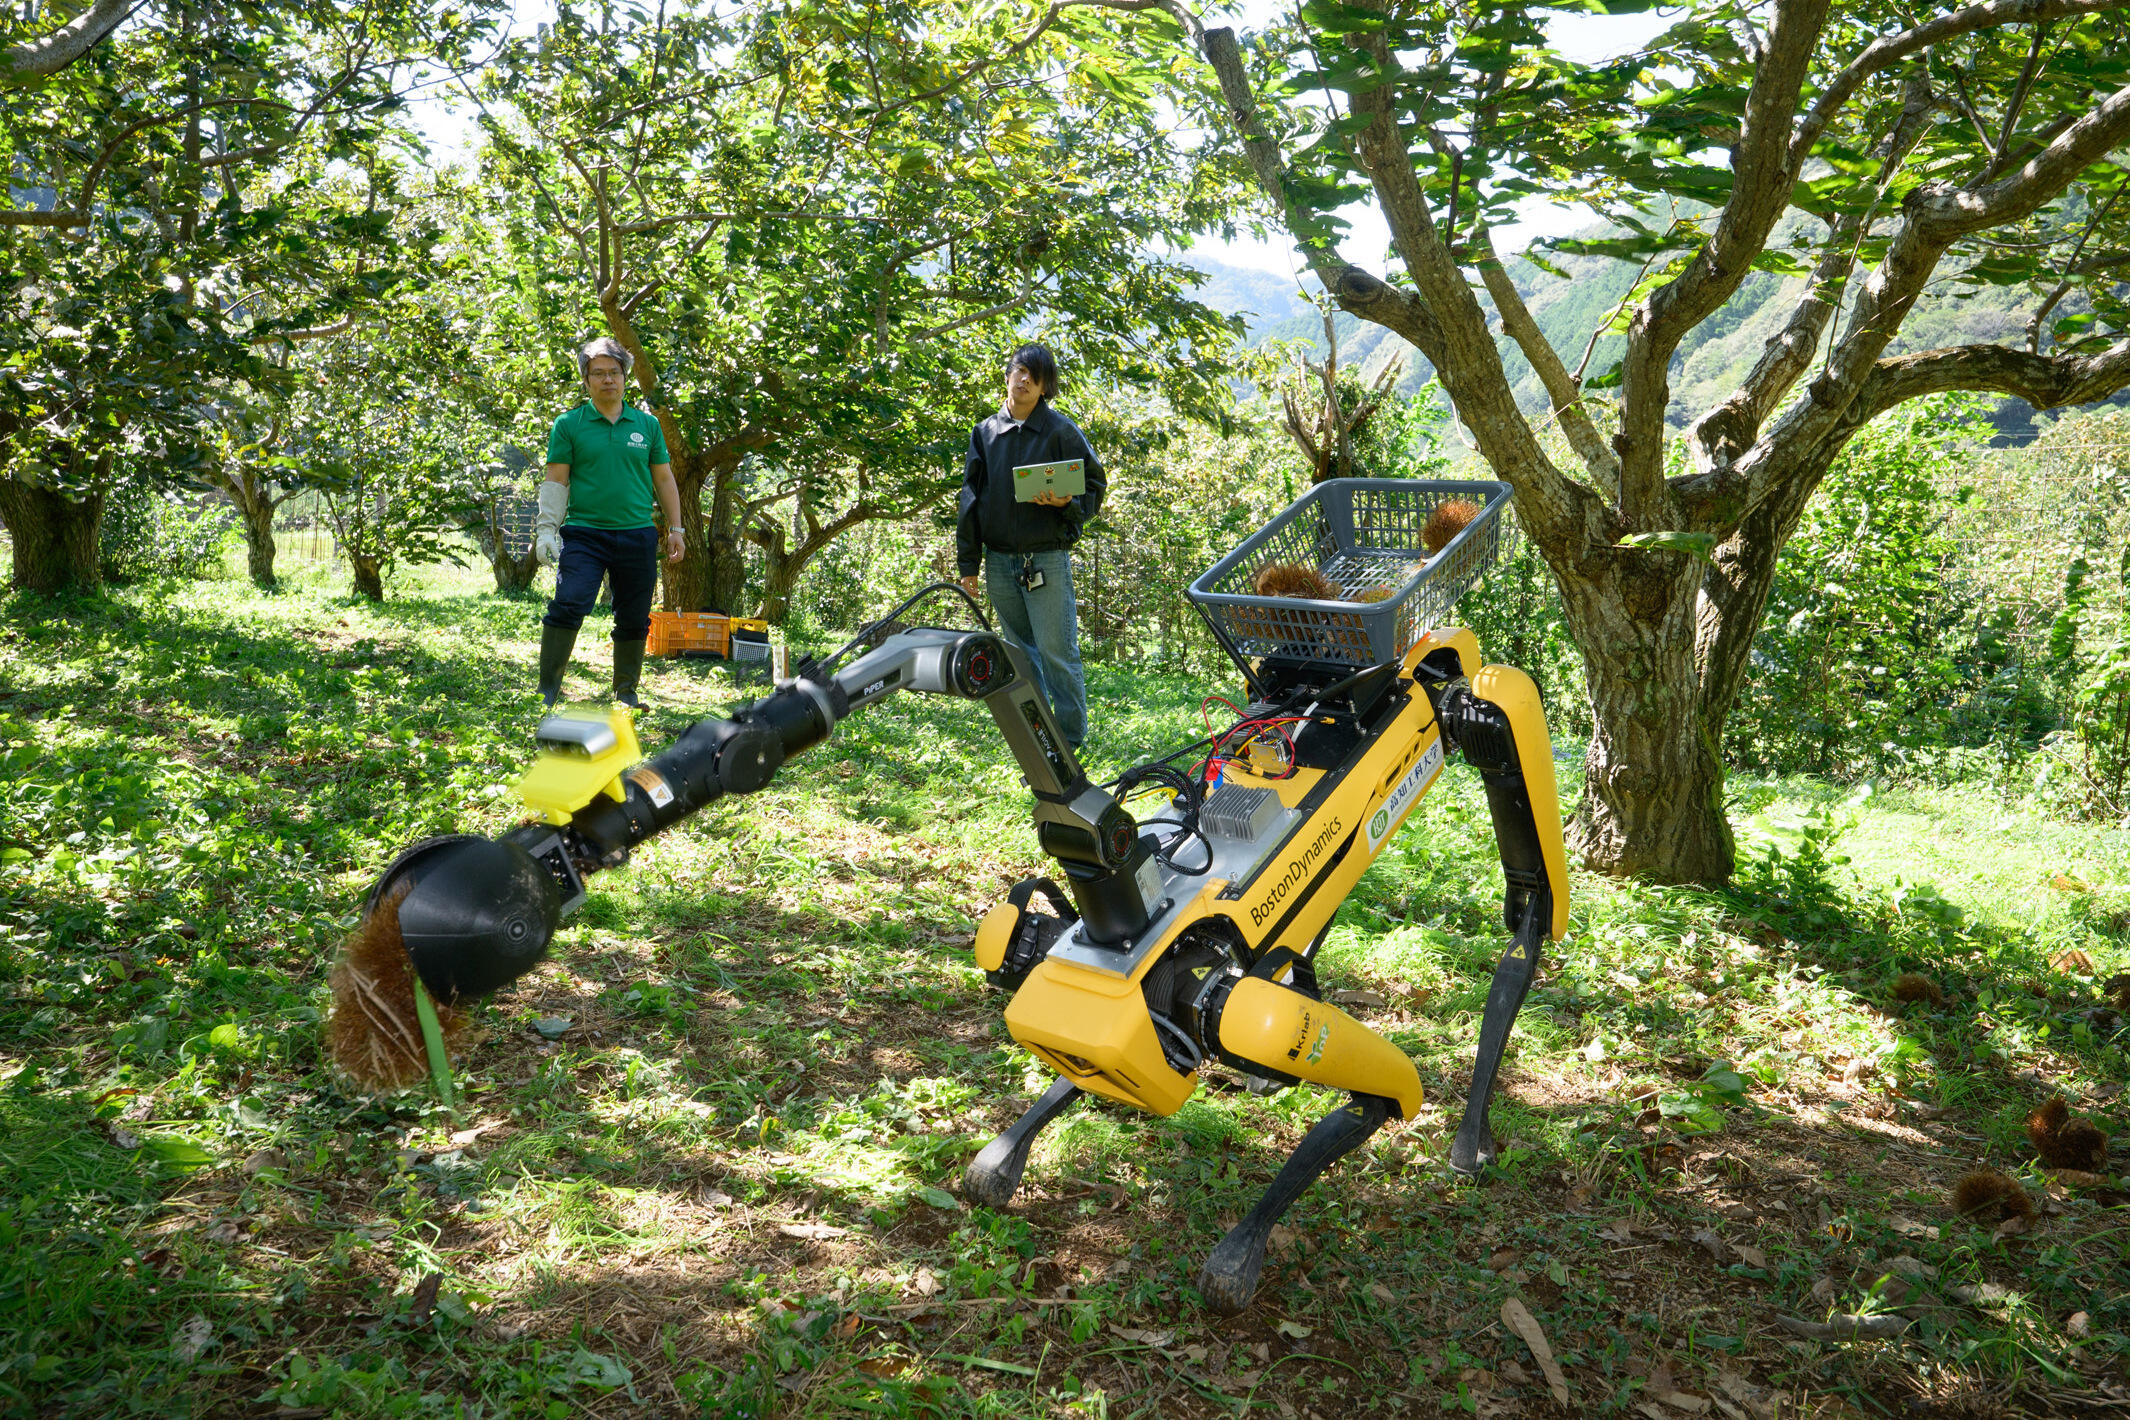
情報学群の栗原 徹教授(画像情報工学研究室/総合研究所 サイバーフィジカルインテリジェンス研究センター)らの研究グループは、10月6日、四万十町の栗農園において、アームを搭載した4足歩行ロボット「Spot®(※1)」を活用し園地に落ちた栗を自動で収穫する実験を公開しました。
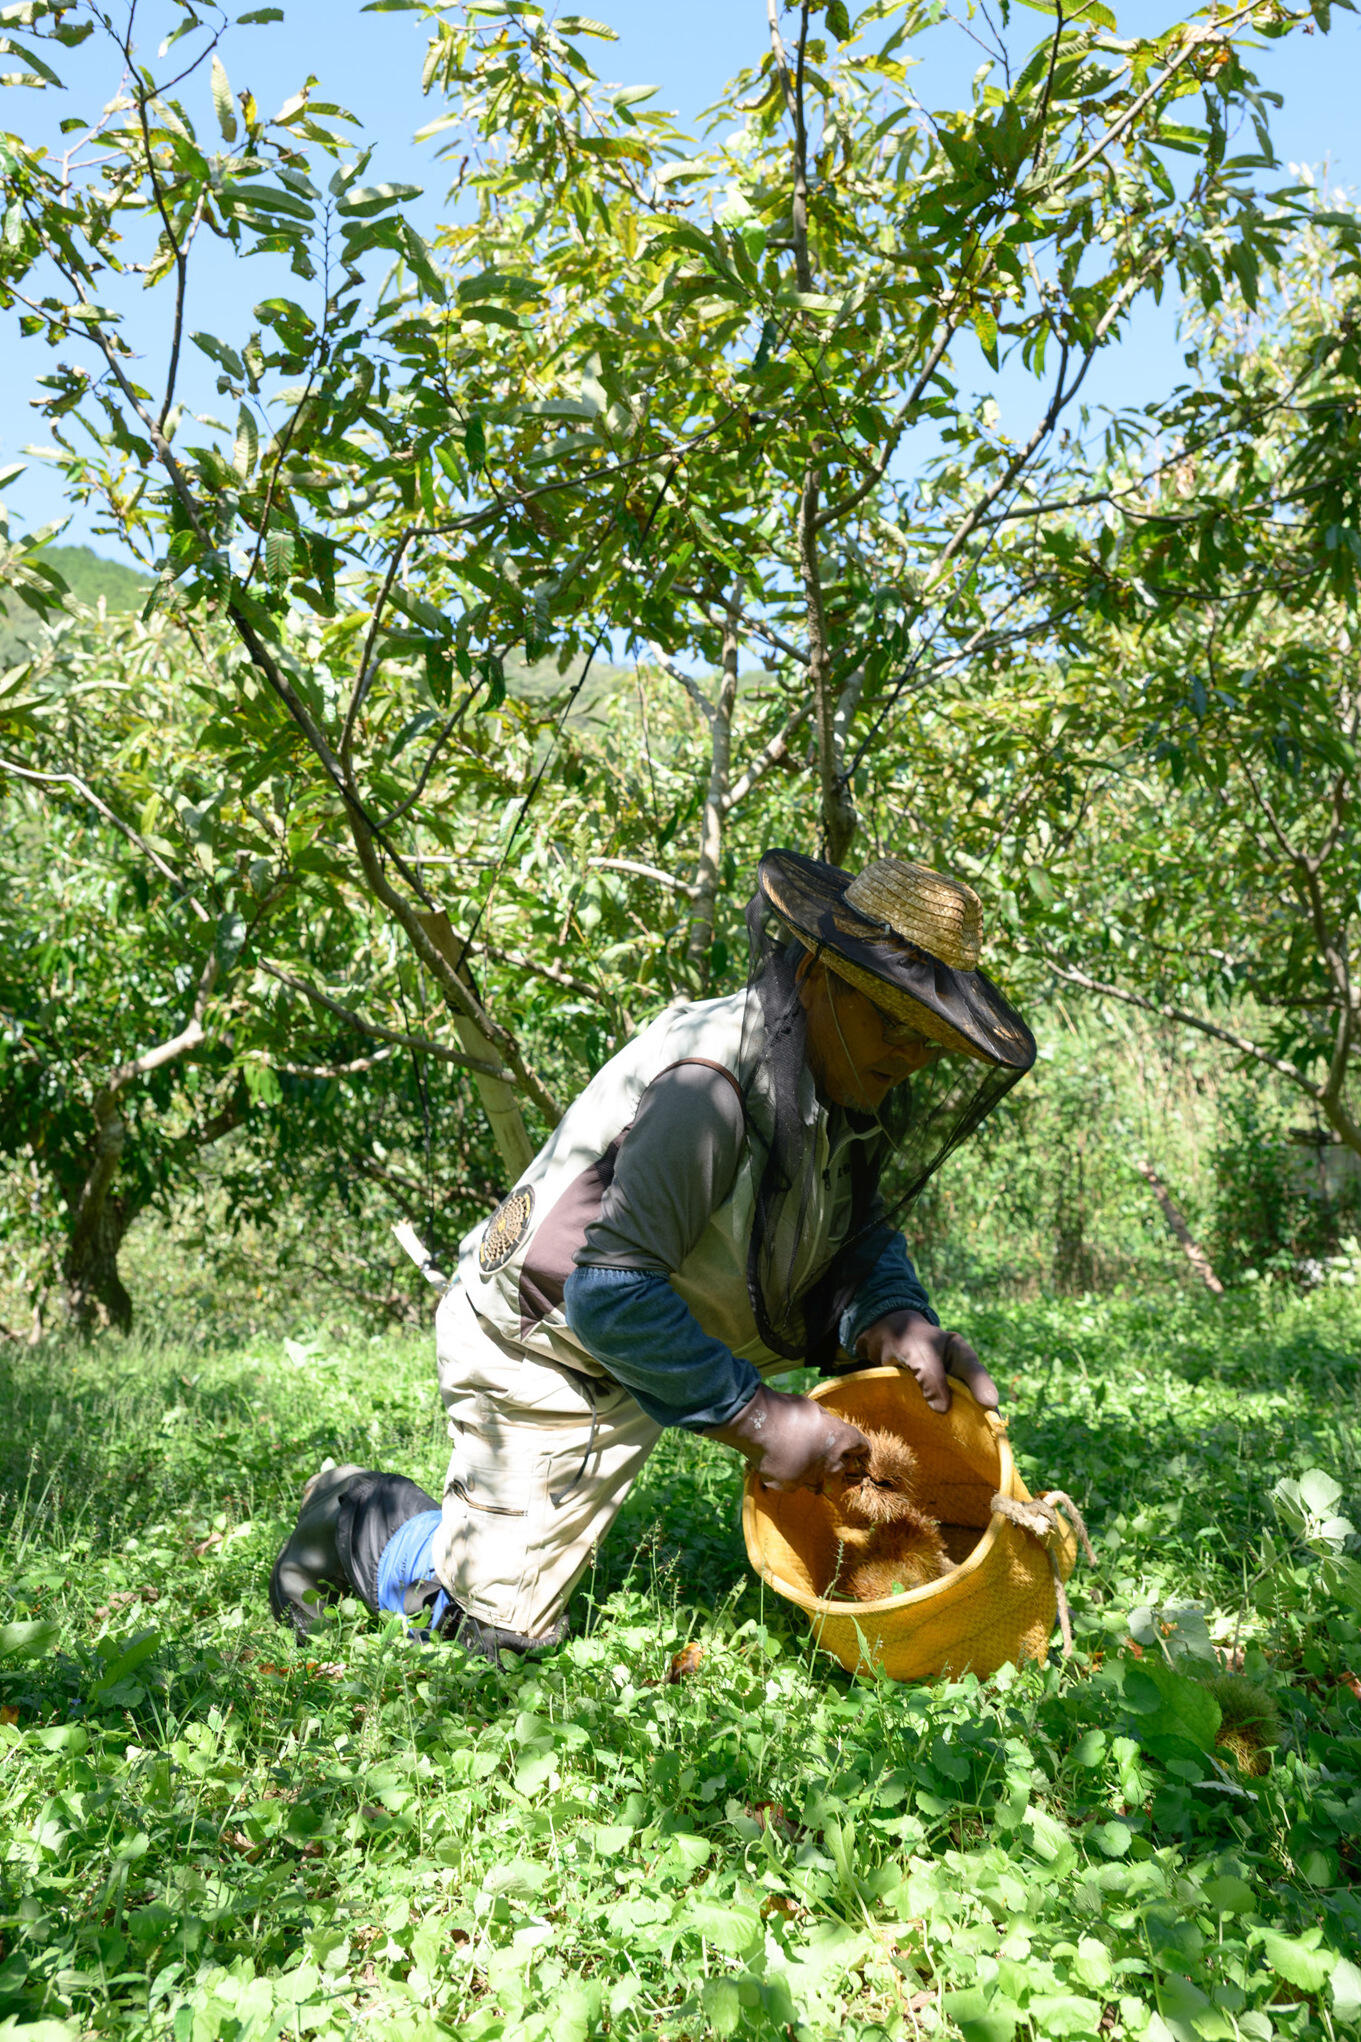
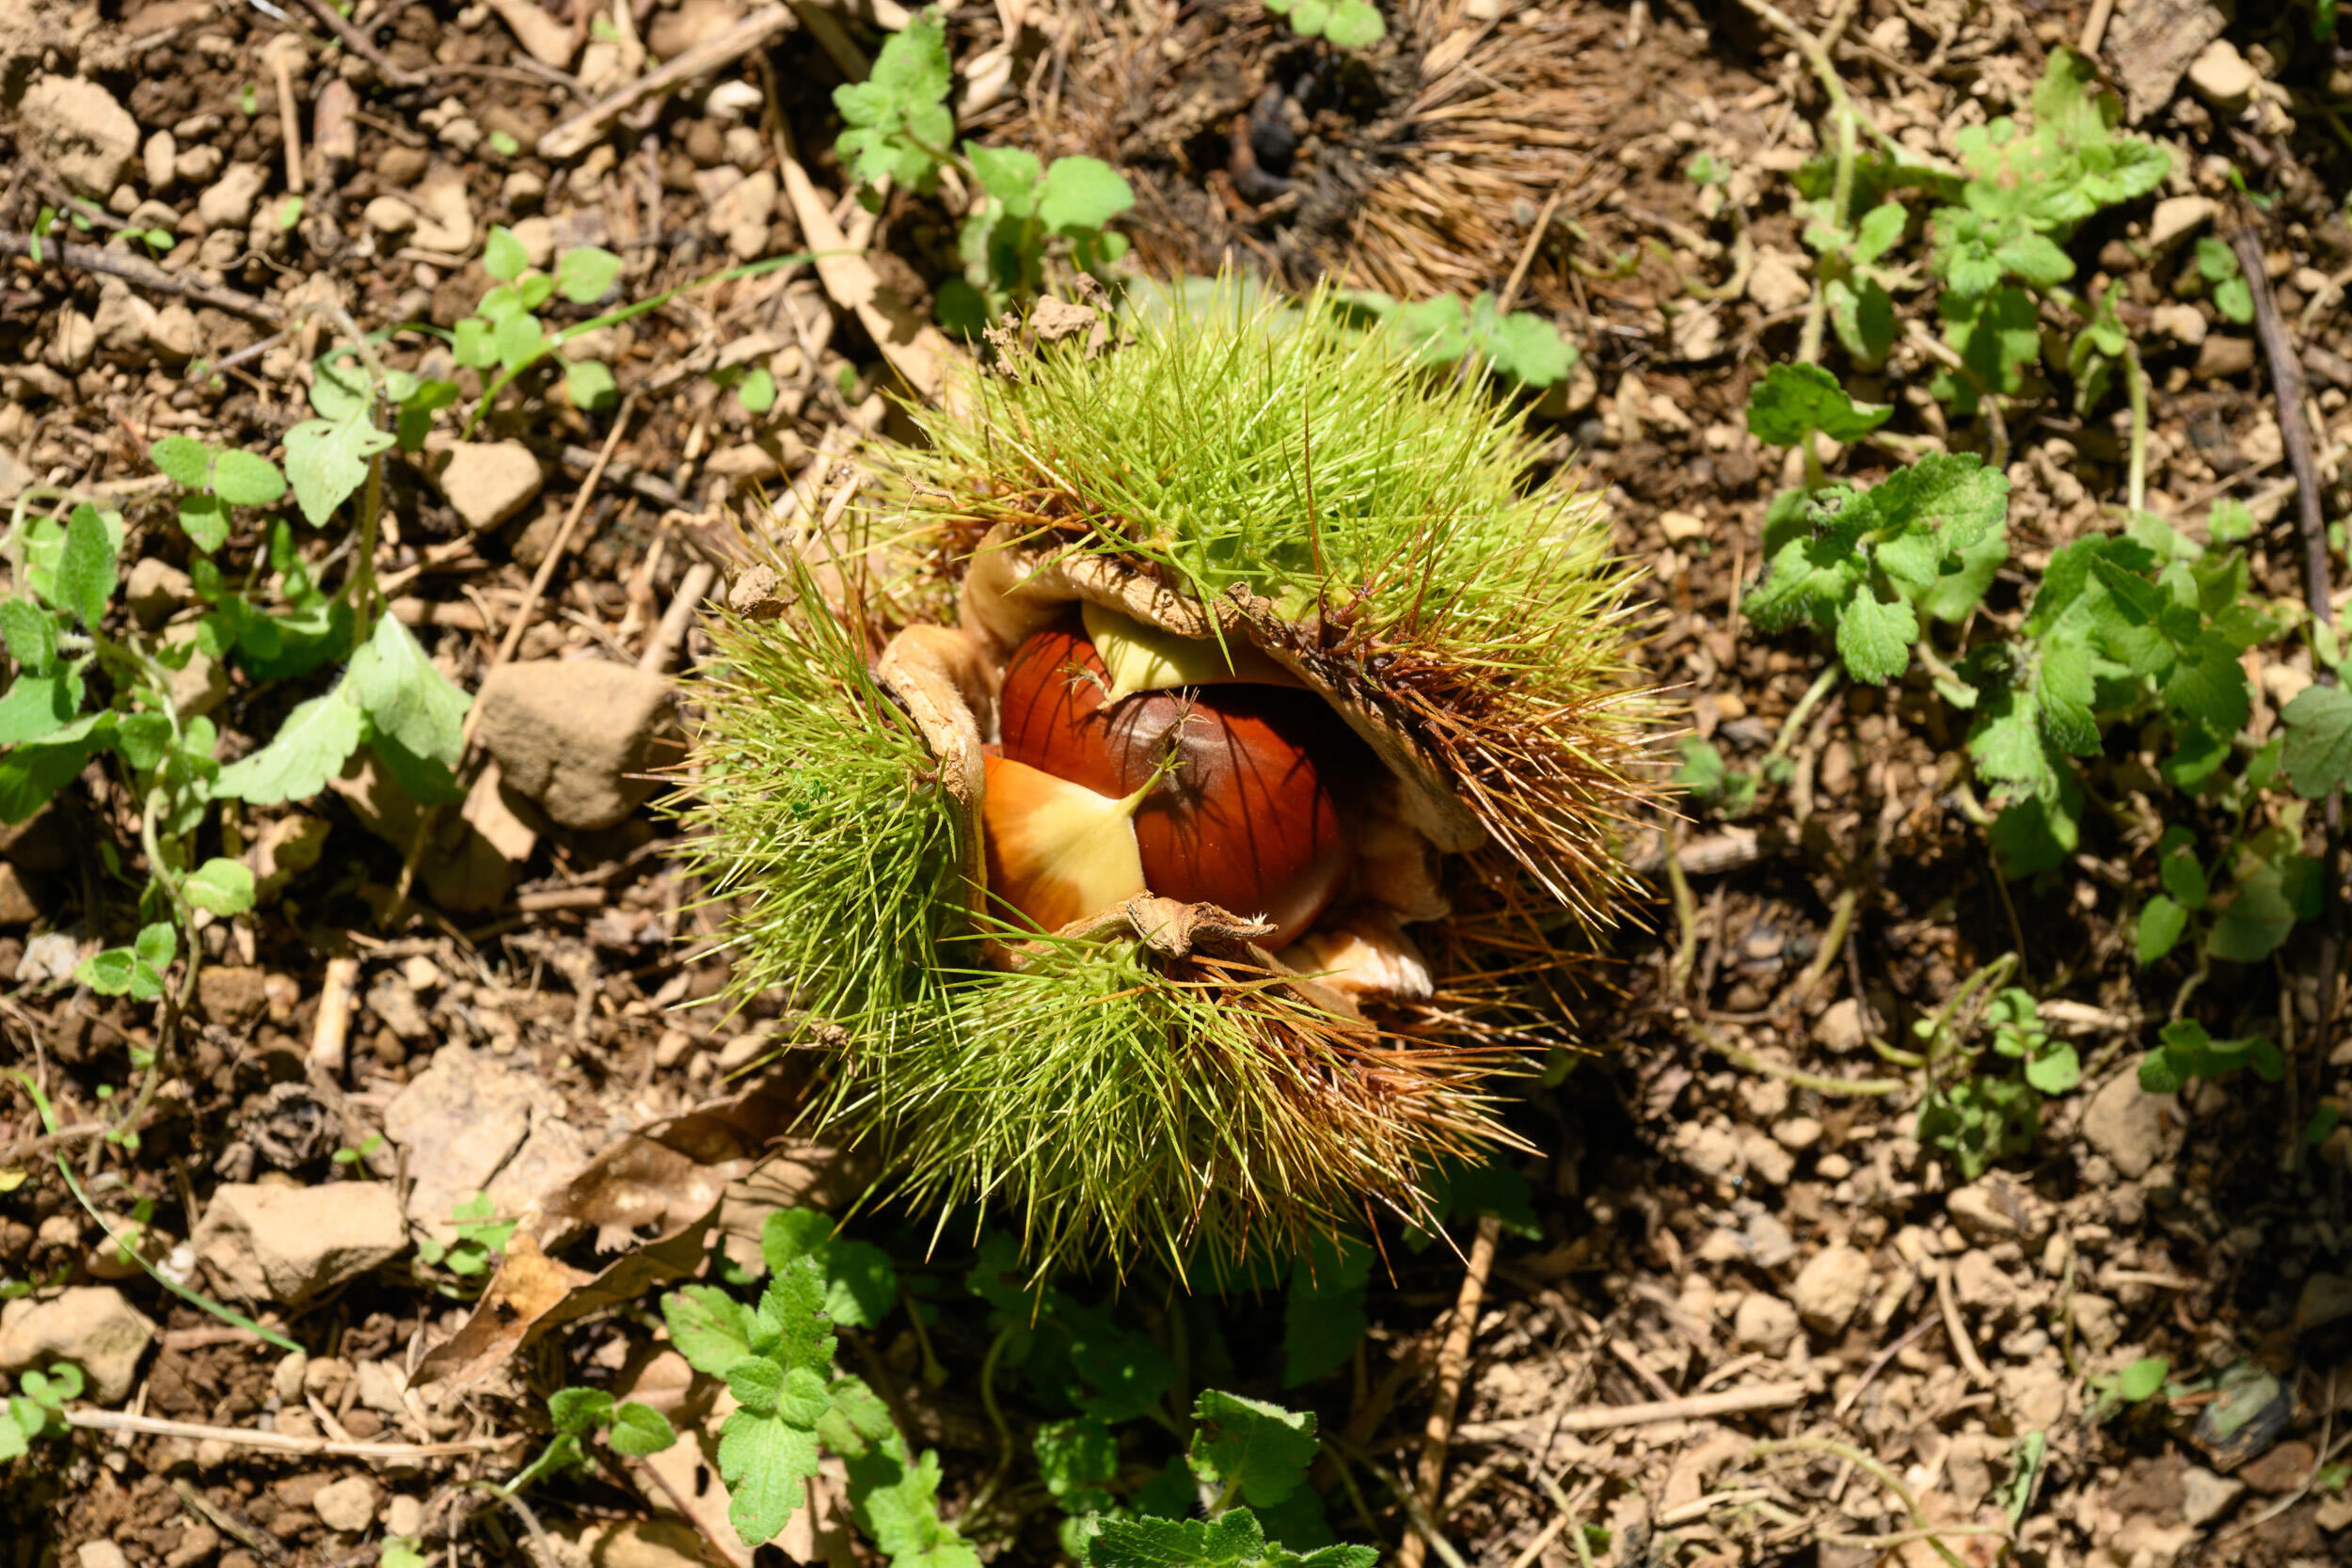
近年、農業従事者の減少や高齢化が進む中、作業の省力化や肉体的負担の軽減は急務となっています。特に栗の収穫においては、地面に落下した果実を手作業(屈み作業)でこまめに拾い集める必要があり(下の写真)、作業者にとって大きな負担となっています。また、落果した栗を放置すると傷みや品質低下が進むほか、獣害を誘発する原因にもなります。
こうした課題を解決するため、栗原教授らは、これまで取り組んできた4足歩行ロボットSpot®による農作業支援技術(ユズの運搬支援など)をもとに、新たに市販のロボットアームを導入し、「地表に落ちた栗を自律的に拾い上げ、背中のカゴに収穫するシステム」の開発を進めています。
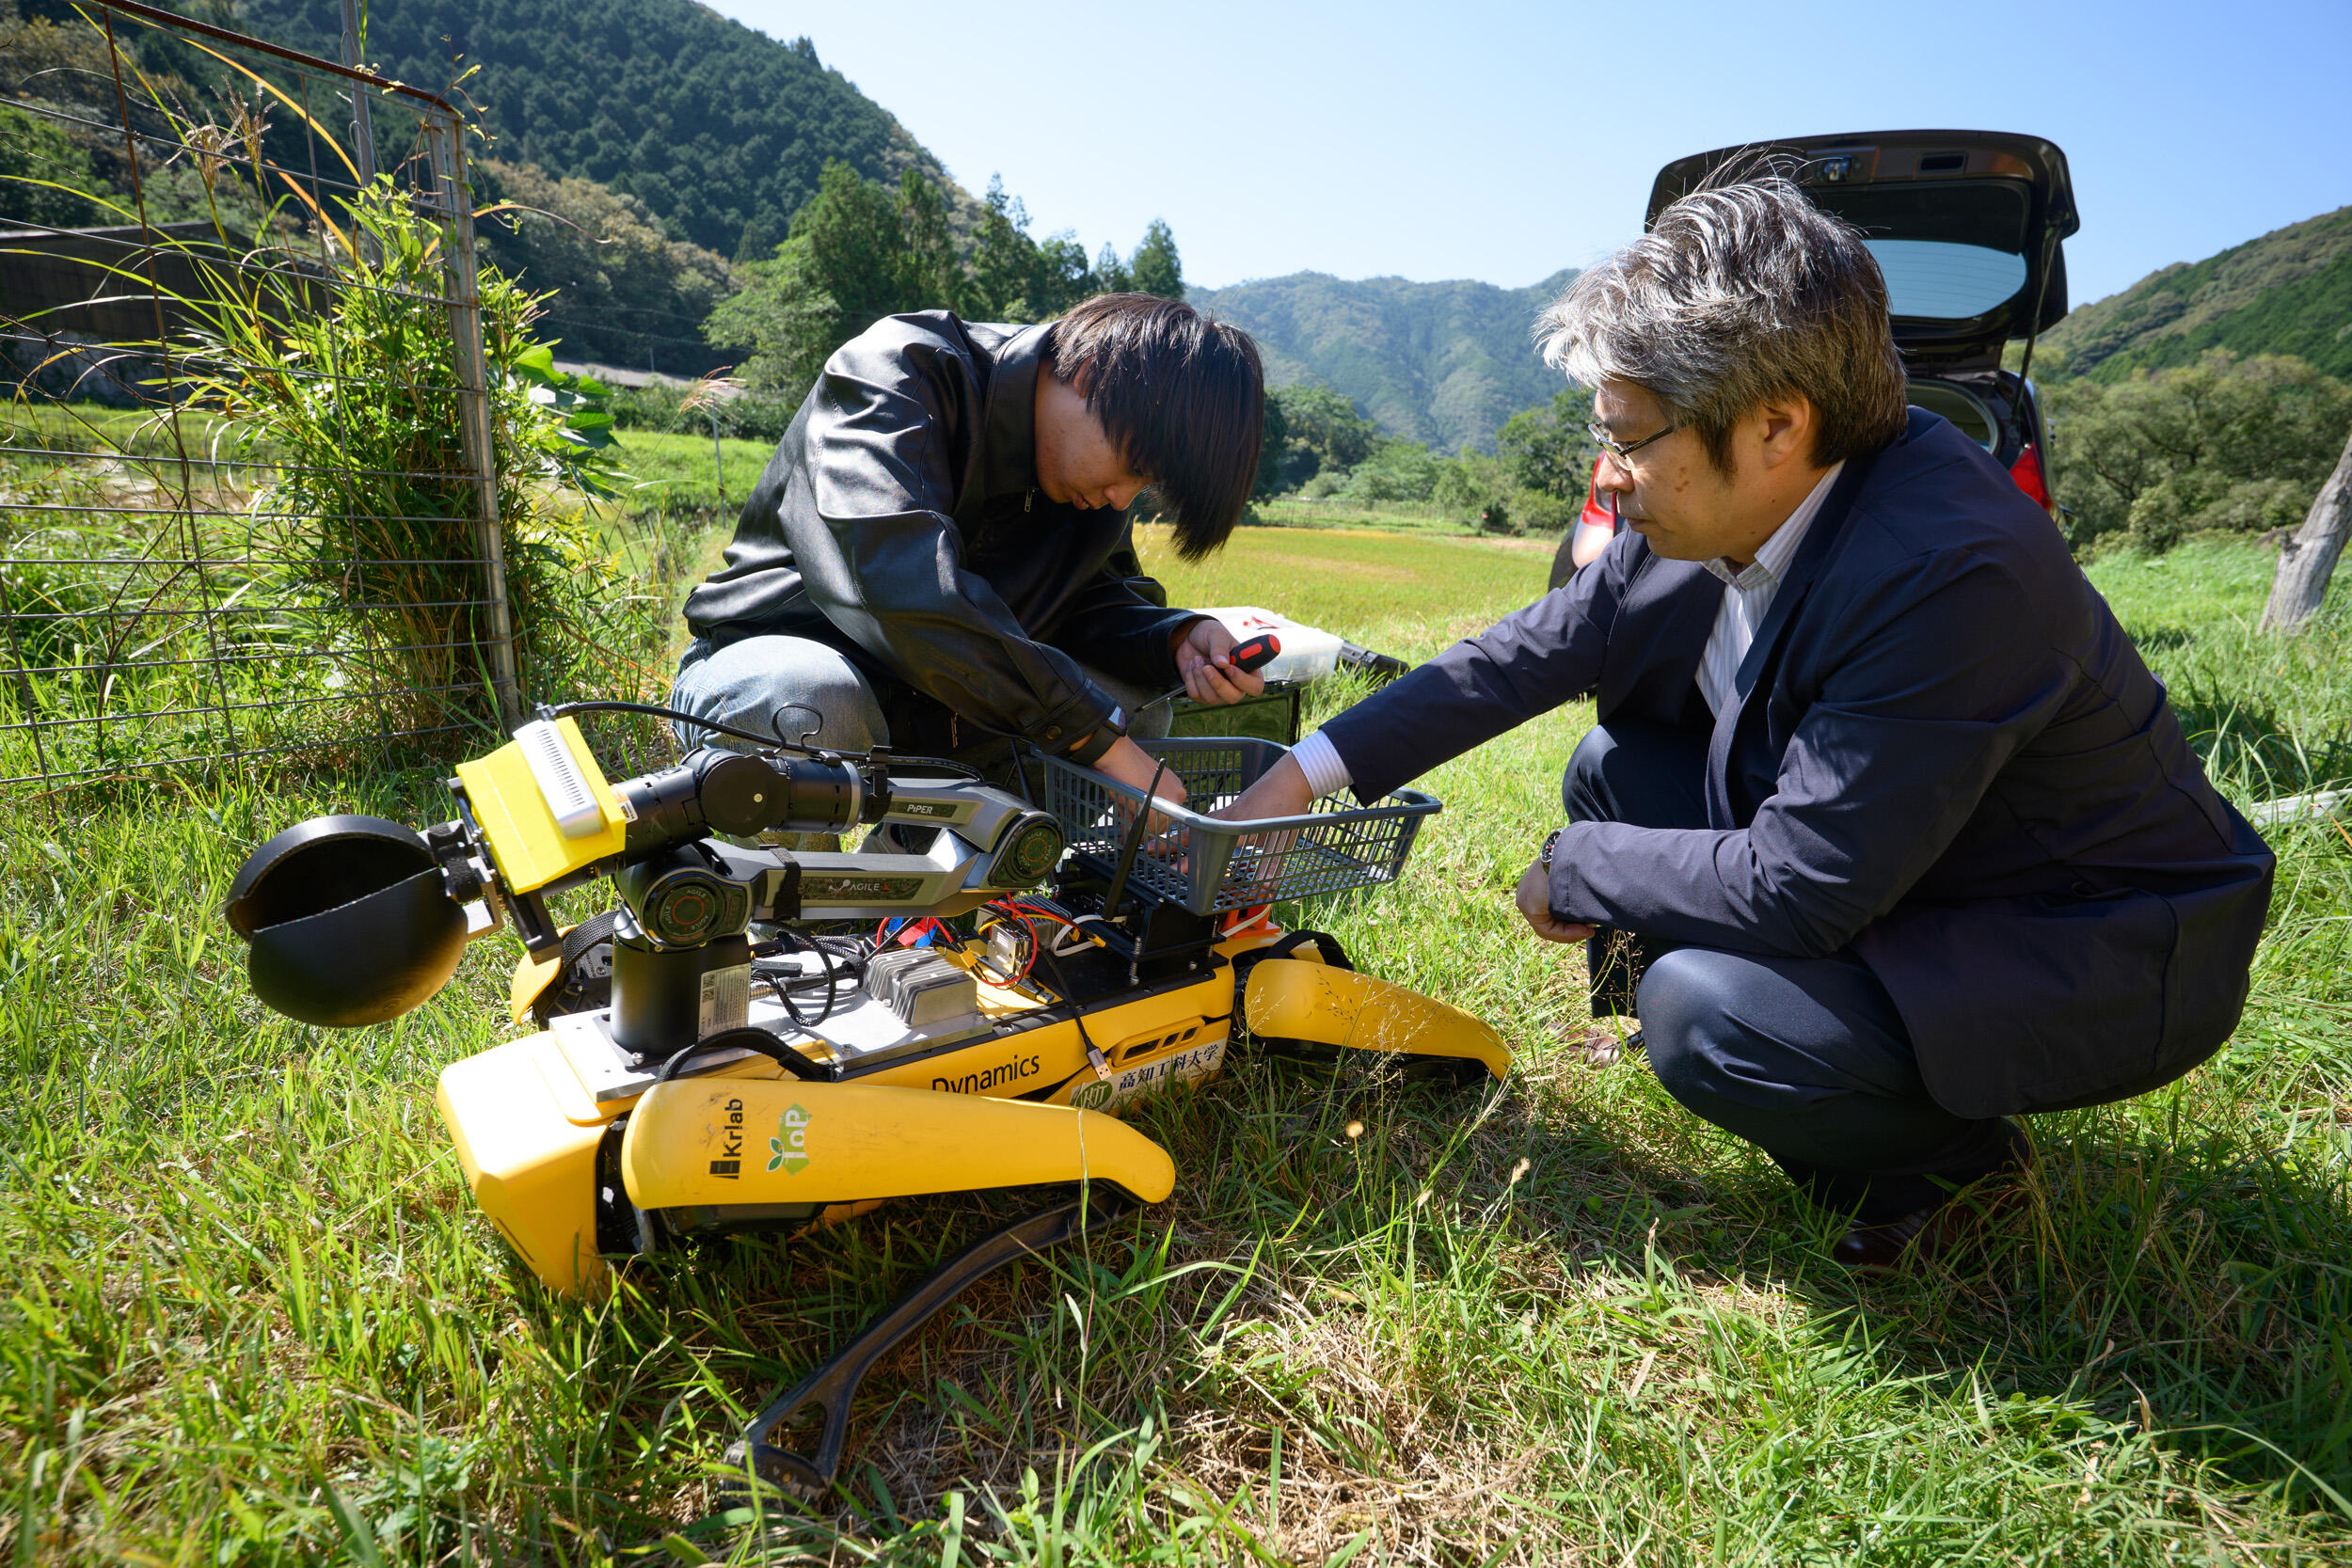
ポイントとなるのは「画像認識技術」と「自律したアーム制御システム」です。
Spot®は、本体の前方と左右に付いたカメラで、地表の栗を探し、アーム先端に搭載したカメラを通じて栗の詳細な位置情報を把握します。そして、移動に伴って変化する「カメラ位置」と「栗の位置」をリアルタイムに計算・補正する座標変換プログラムを用いることによって、栗にアームを正確に寄せて、的確につかみ取ることができるというシステムです。
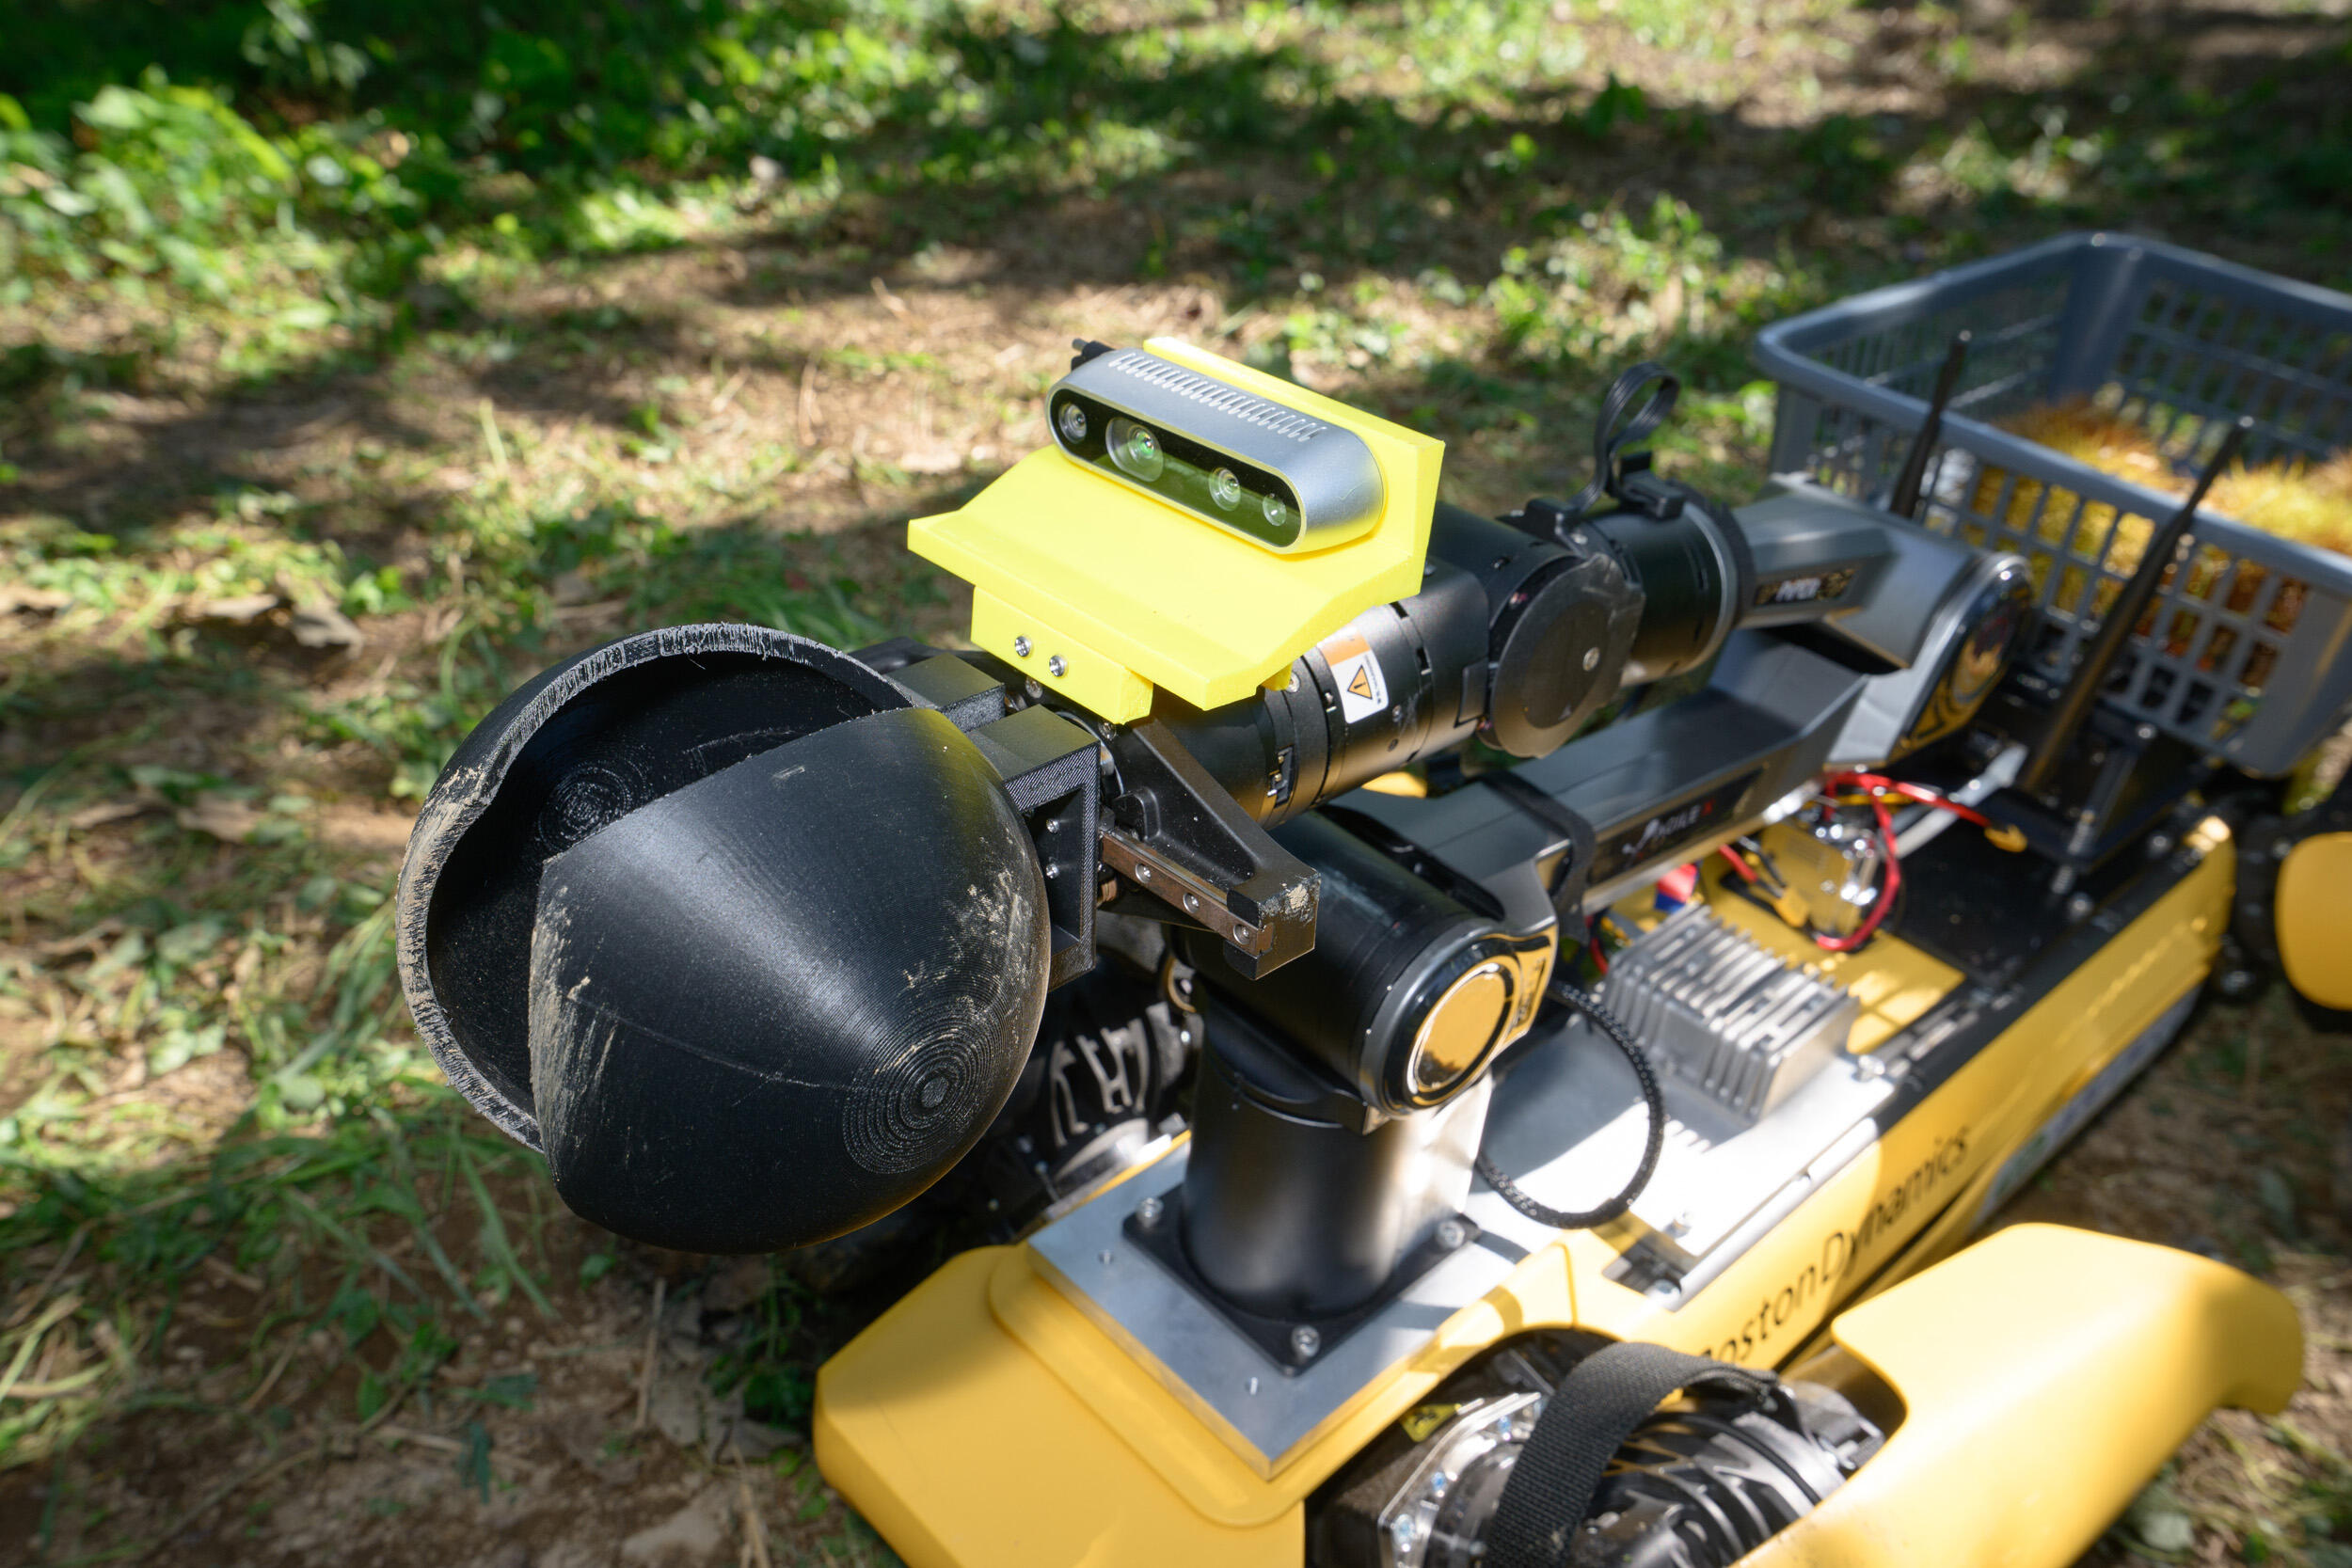
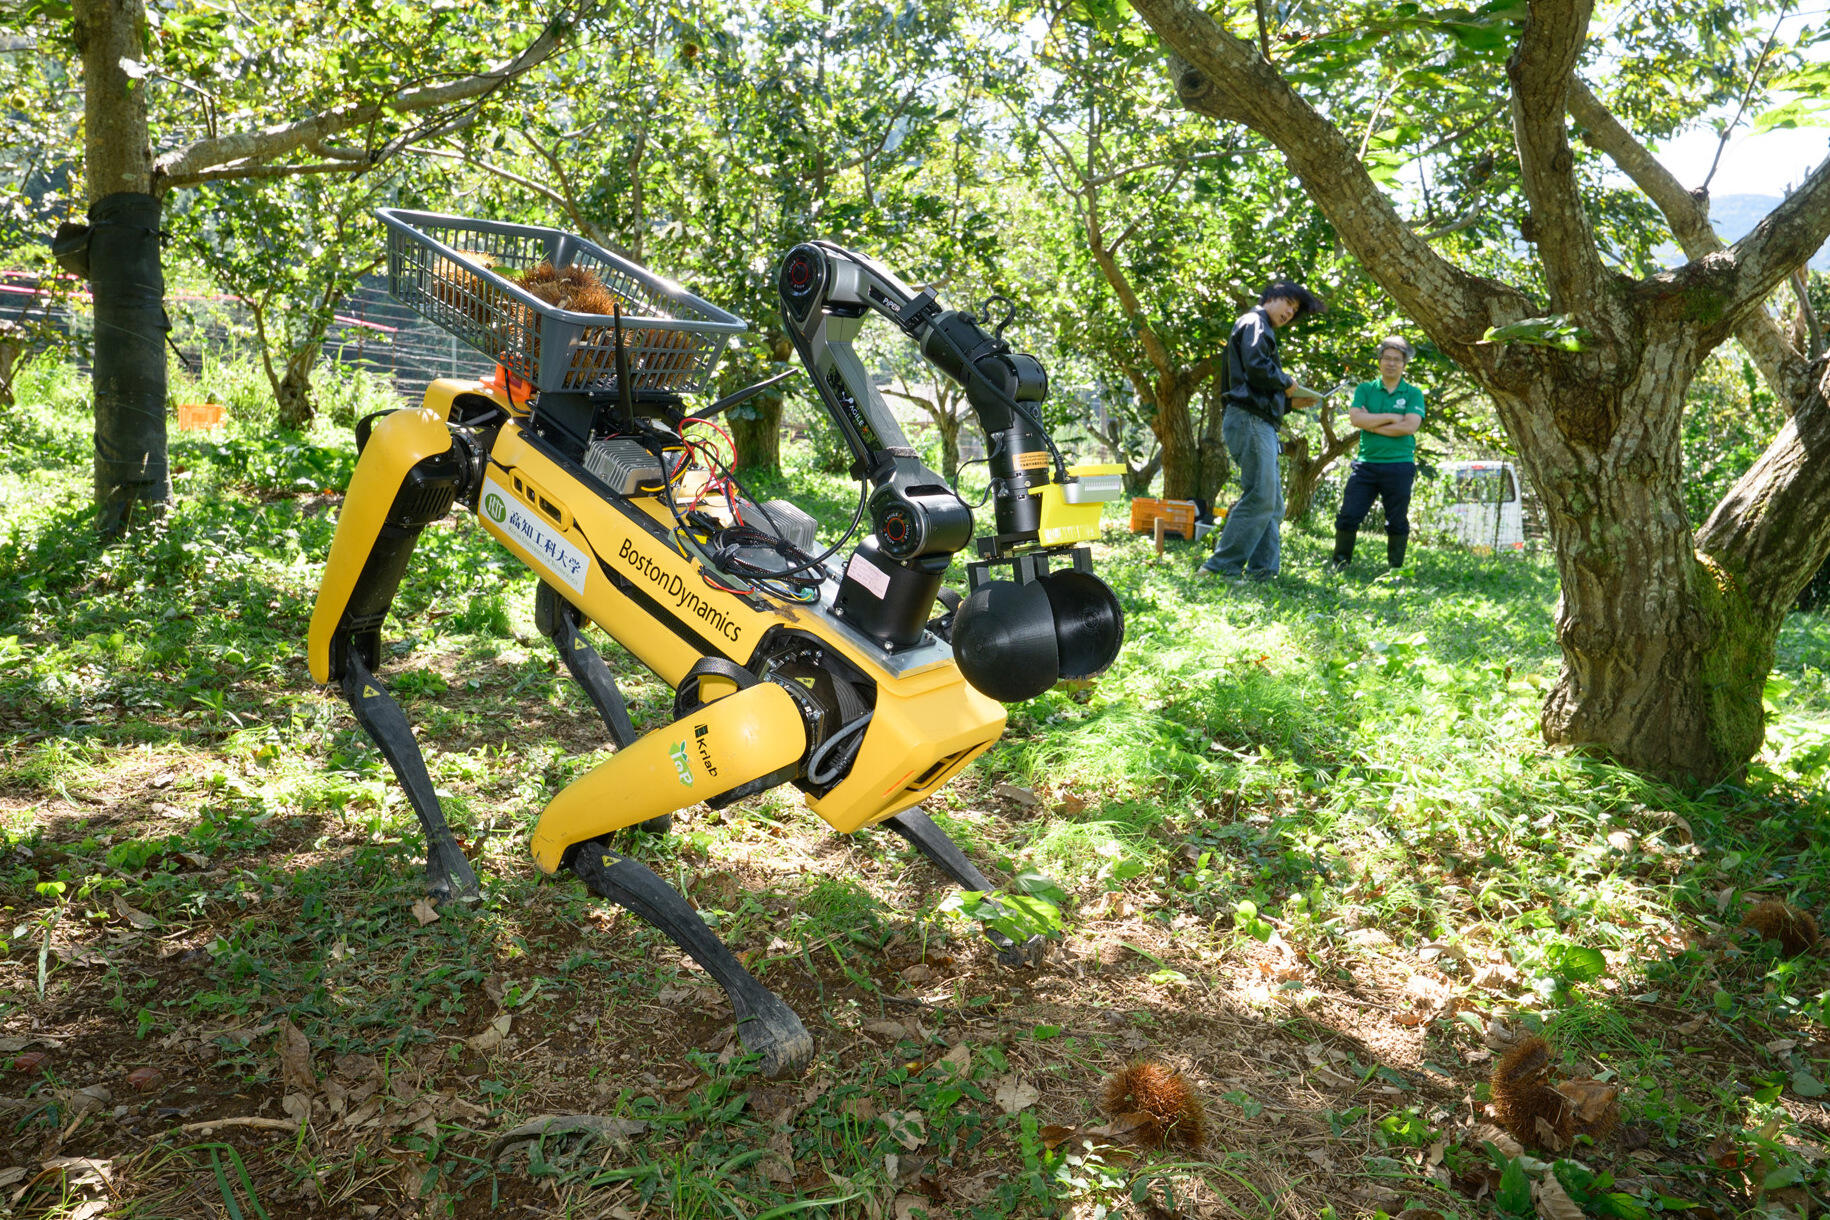
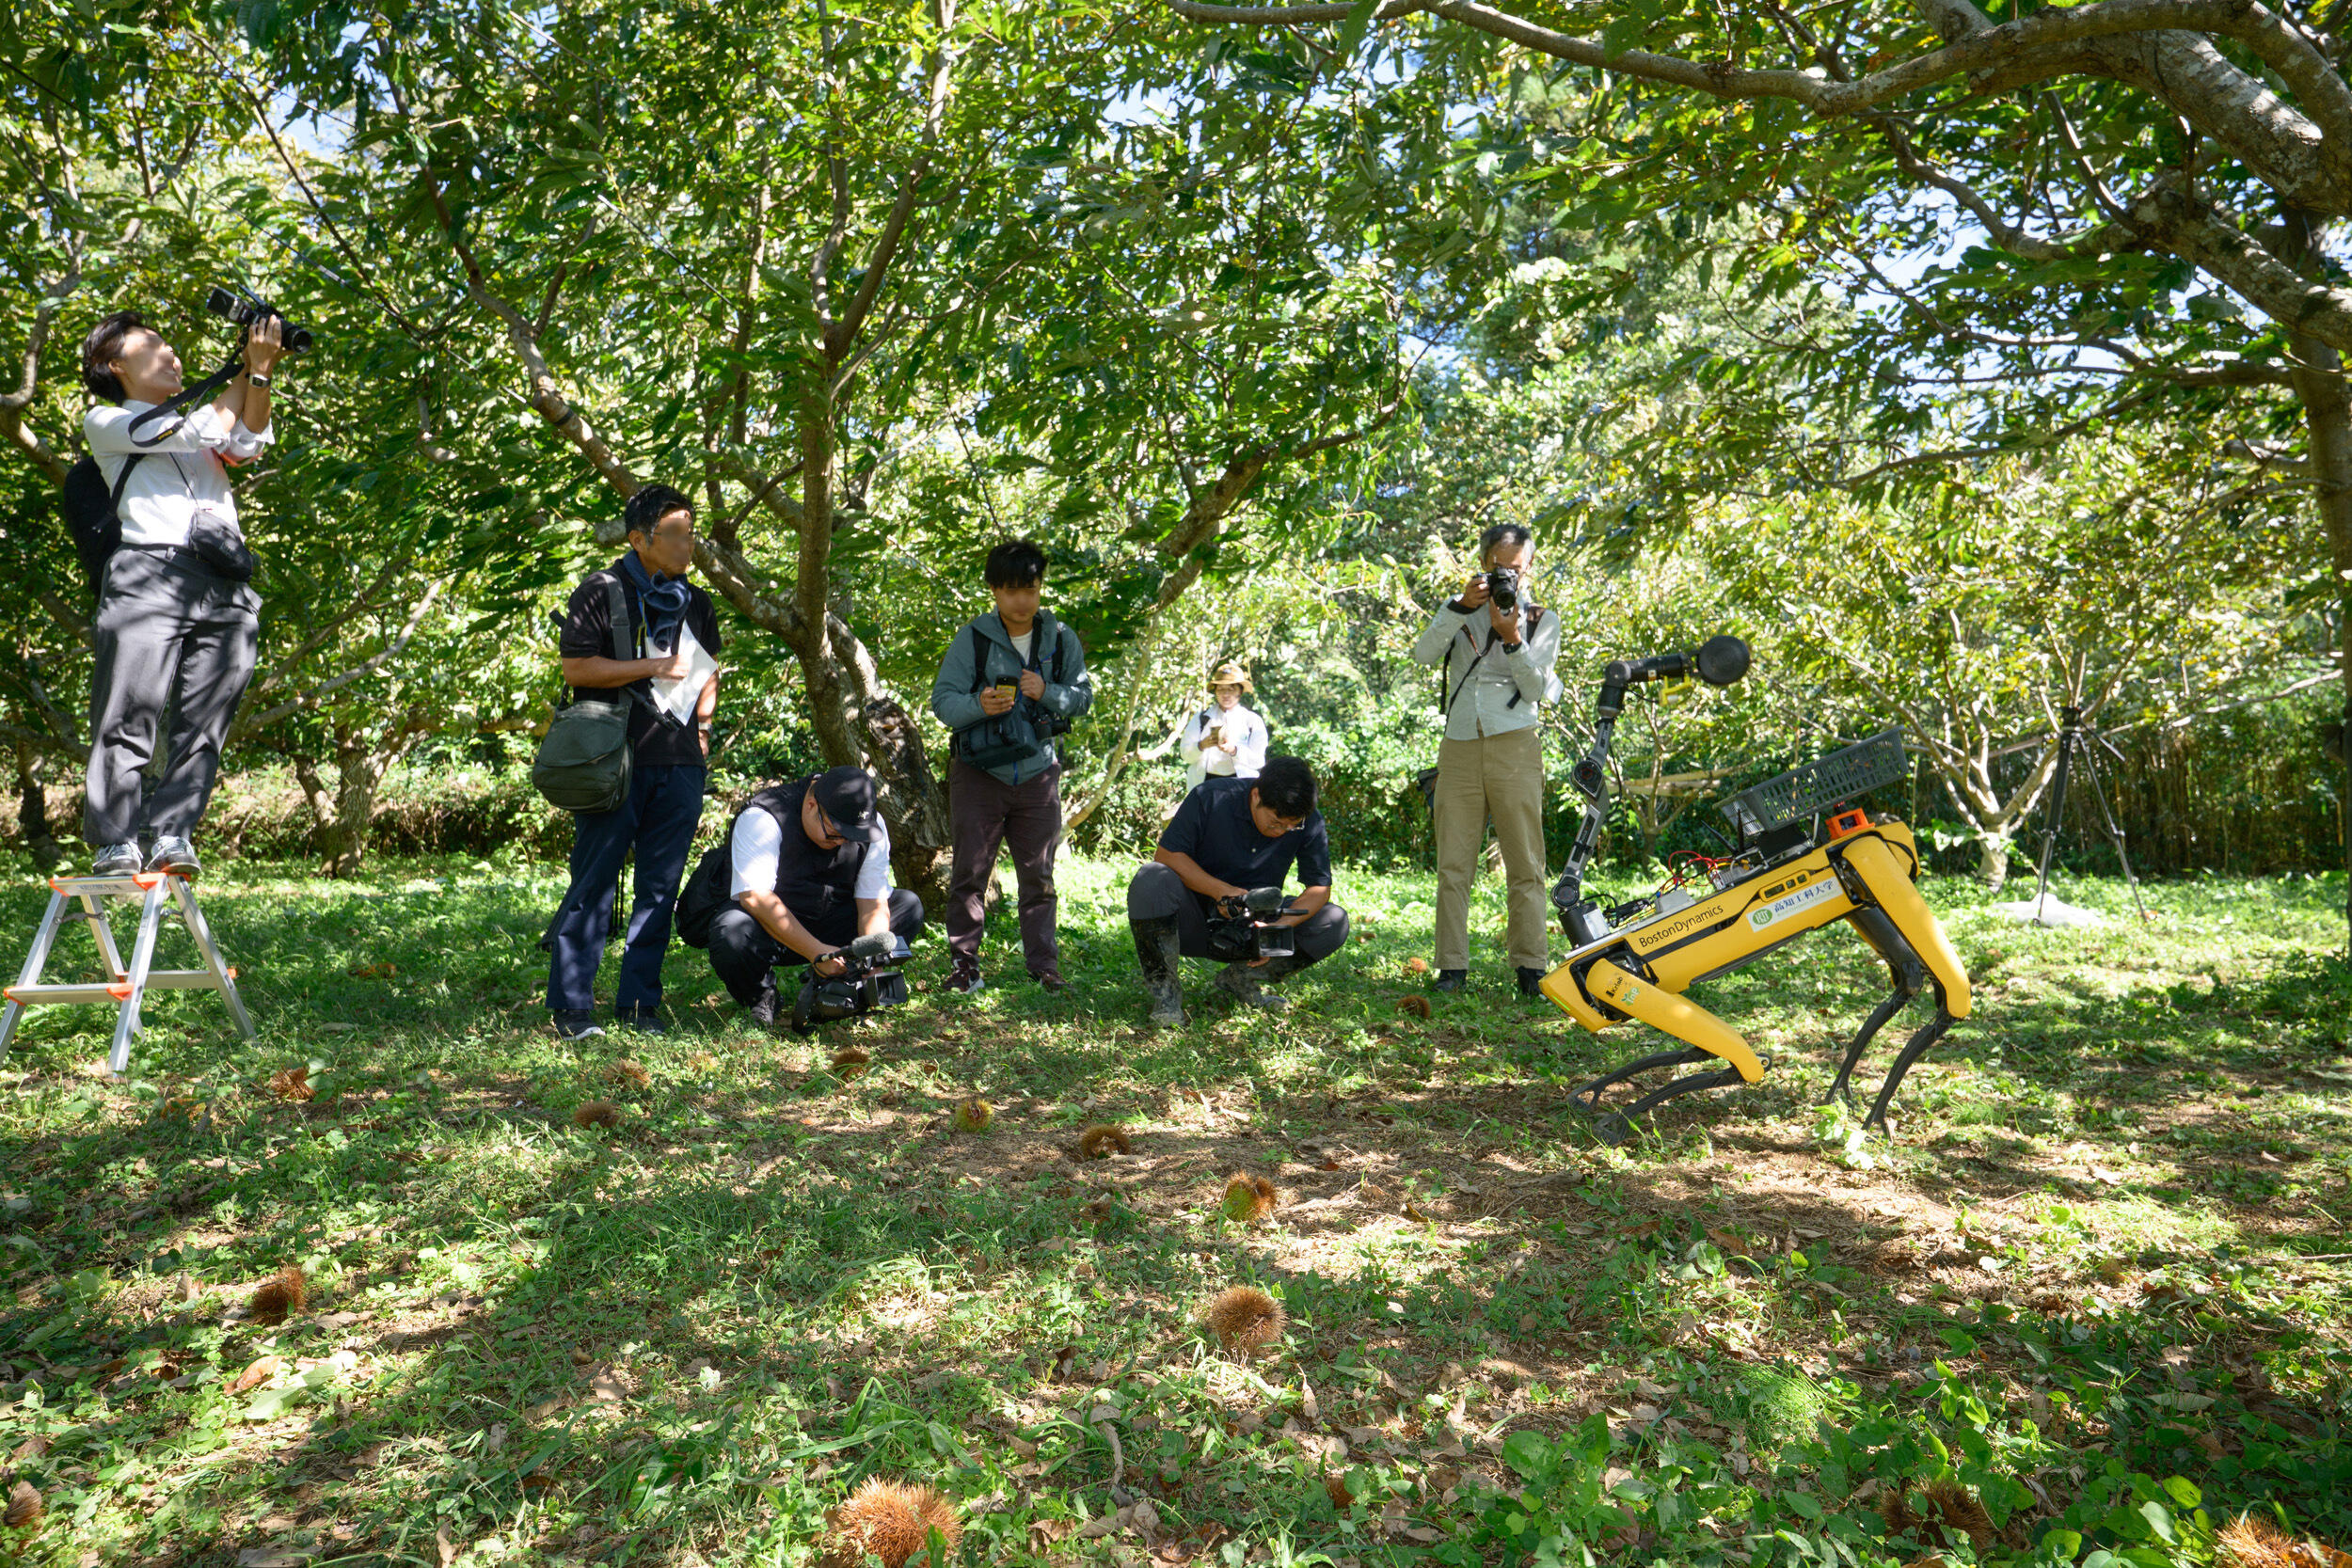
この日の公開実験では、木漏れ日の影響なのか、Spot®が何度か栗を見誤ることもありましたが、20分で20個ほどの栗を収穫。その"仕事ぶり"には、集まった報道陣や地元の農業関係者などから「おぉ」という歓声もあがりました。
今回の一連のプログラムを任された森田 蓮さん(情報学群4年/大分県立大分西高等学校出身)は、「栗原先生から提案があってから収穫のタイミングに間に合わせるため、2か月ほどでシステムをつくりました。思いのほか四万十の栗が大きく、スムーズにつかめずヒヤヒヤした瞬間もありましたが、やはり現場で動かしてみると、どうすれば農家の方に喜ばれる技術になるのか、アイデアが膨らみました」と語りました。
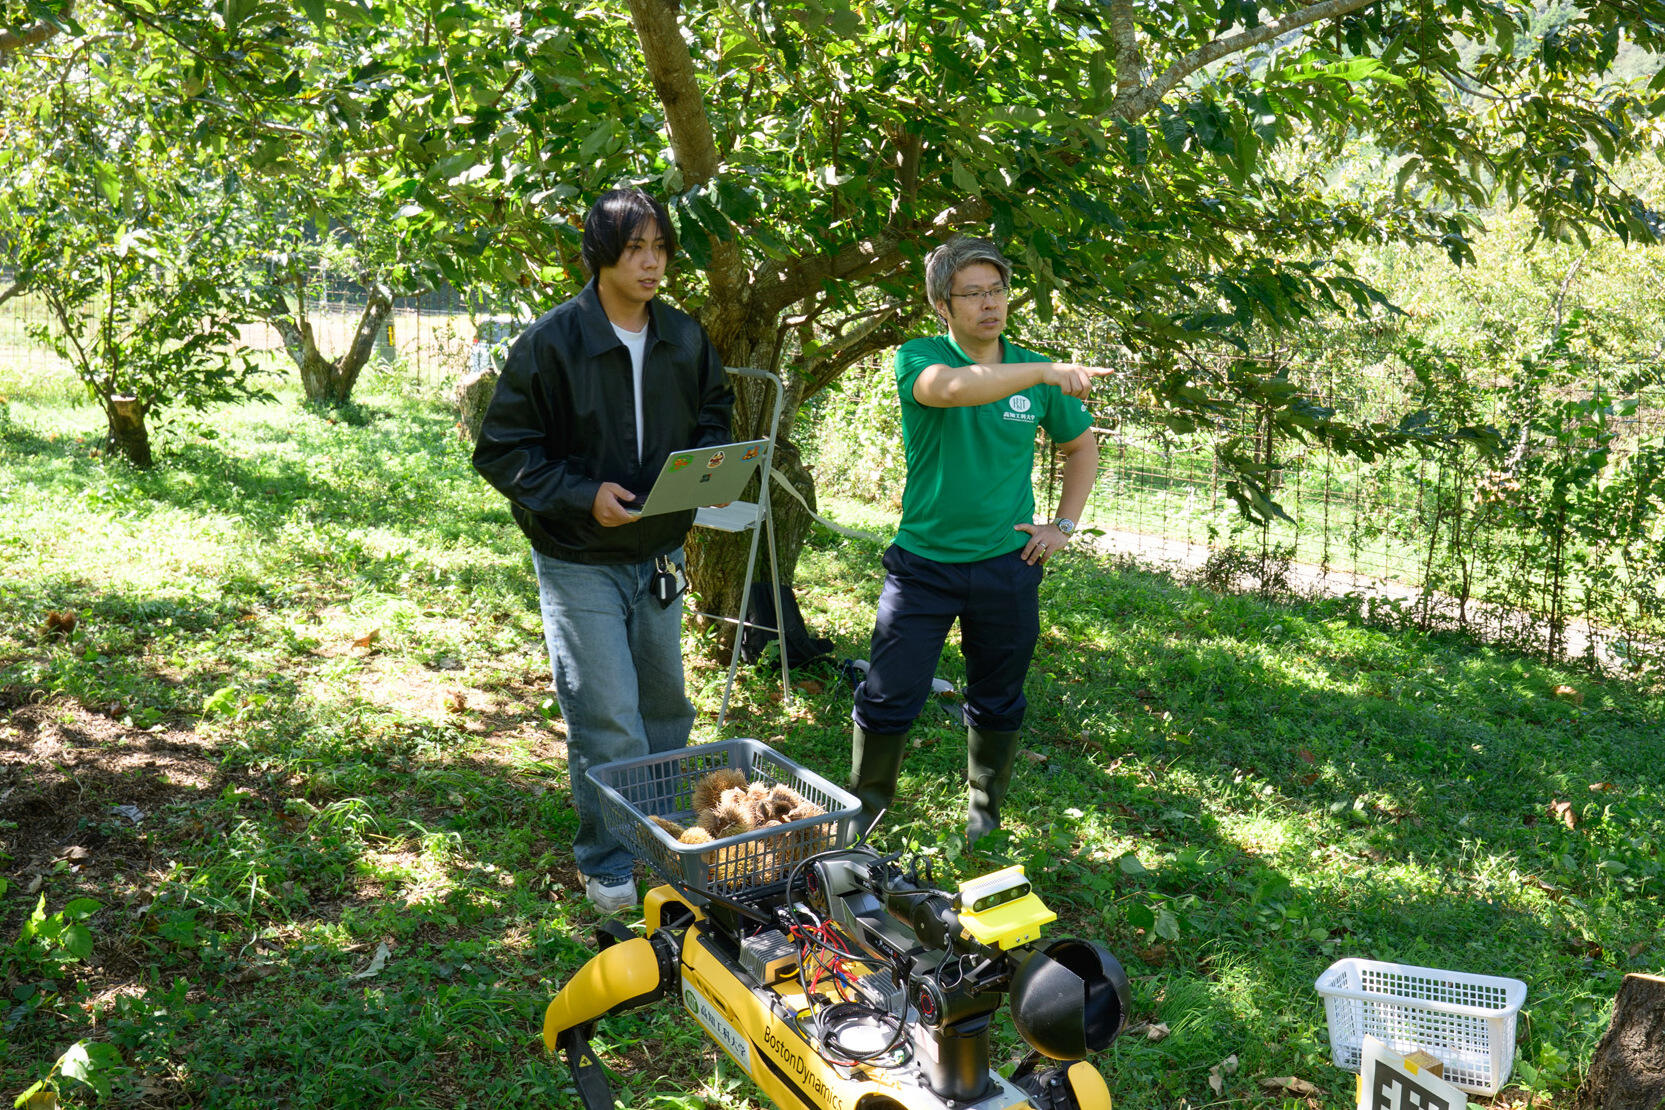
また今回の公開実験に協力いただいた「株式会社四万十ドラマ」(四万十町)の畦地 履正会長は、
「想像以上に的確に収穫していて驚きました。過疎高齢化が進む、こうした山深い地域だからこそAIやロボットといった技術が、ますます必要になってくると思います。コストをはじめ、まだまだ課題もあると思いますが、これからも産地で栗栽培を維持していくため、実用化を期待してます」と述べました。
今後について栗原教授は、「技術的には目途がたちましたので、2年後には県内の農家で導入してもらえるよう実用化をめざしたいと思っています。そのためには、イガ付きの栗だけじゃなく、中の栗本体の画像まで、膨大な画像をAIに学習させて、さらに素早く正確に収穫できるよう、さらに開発を進めていきたいと思います」と語りました。
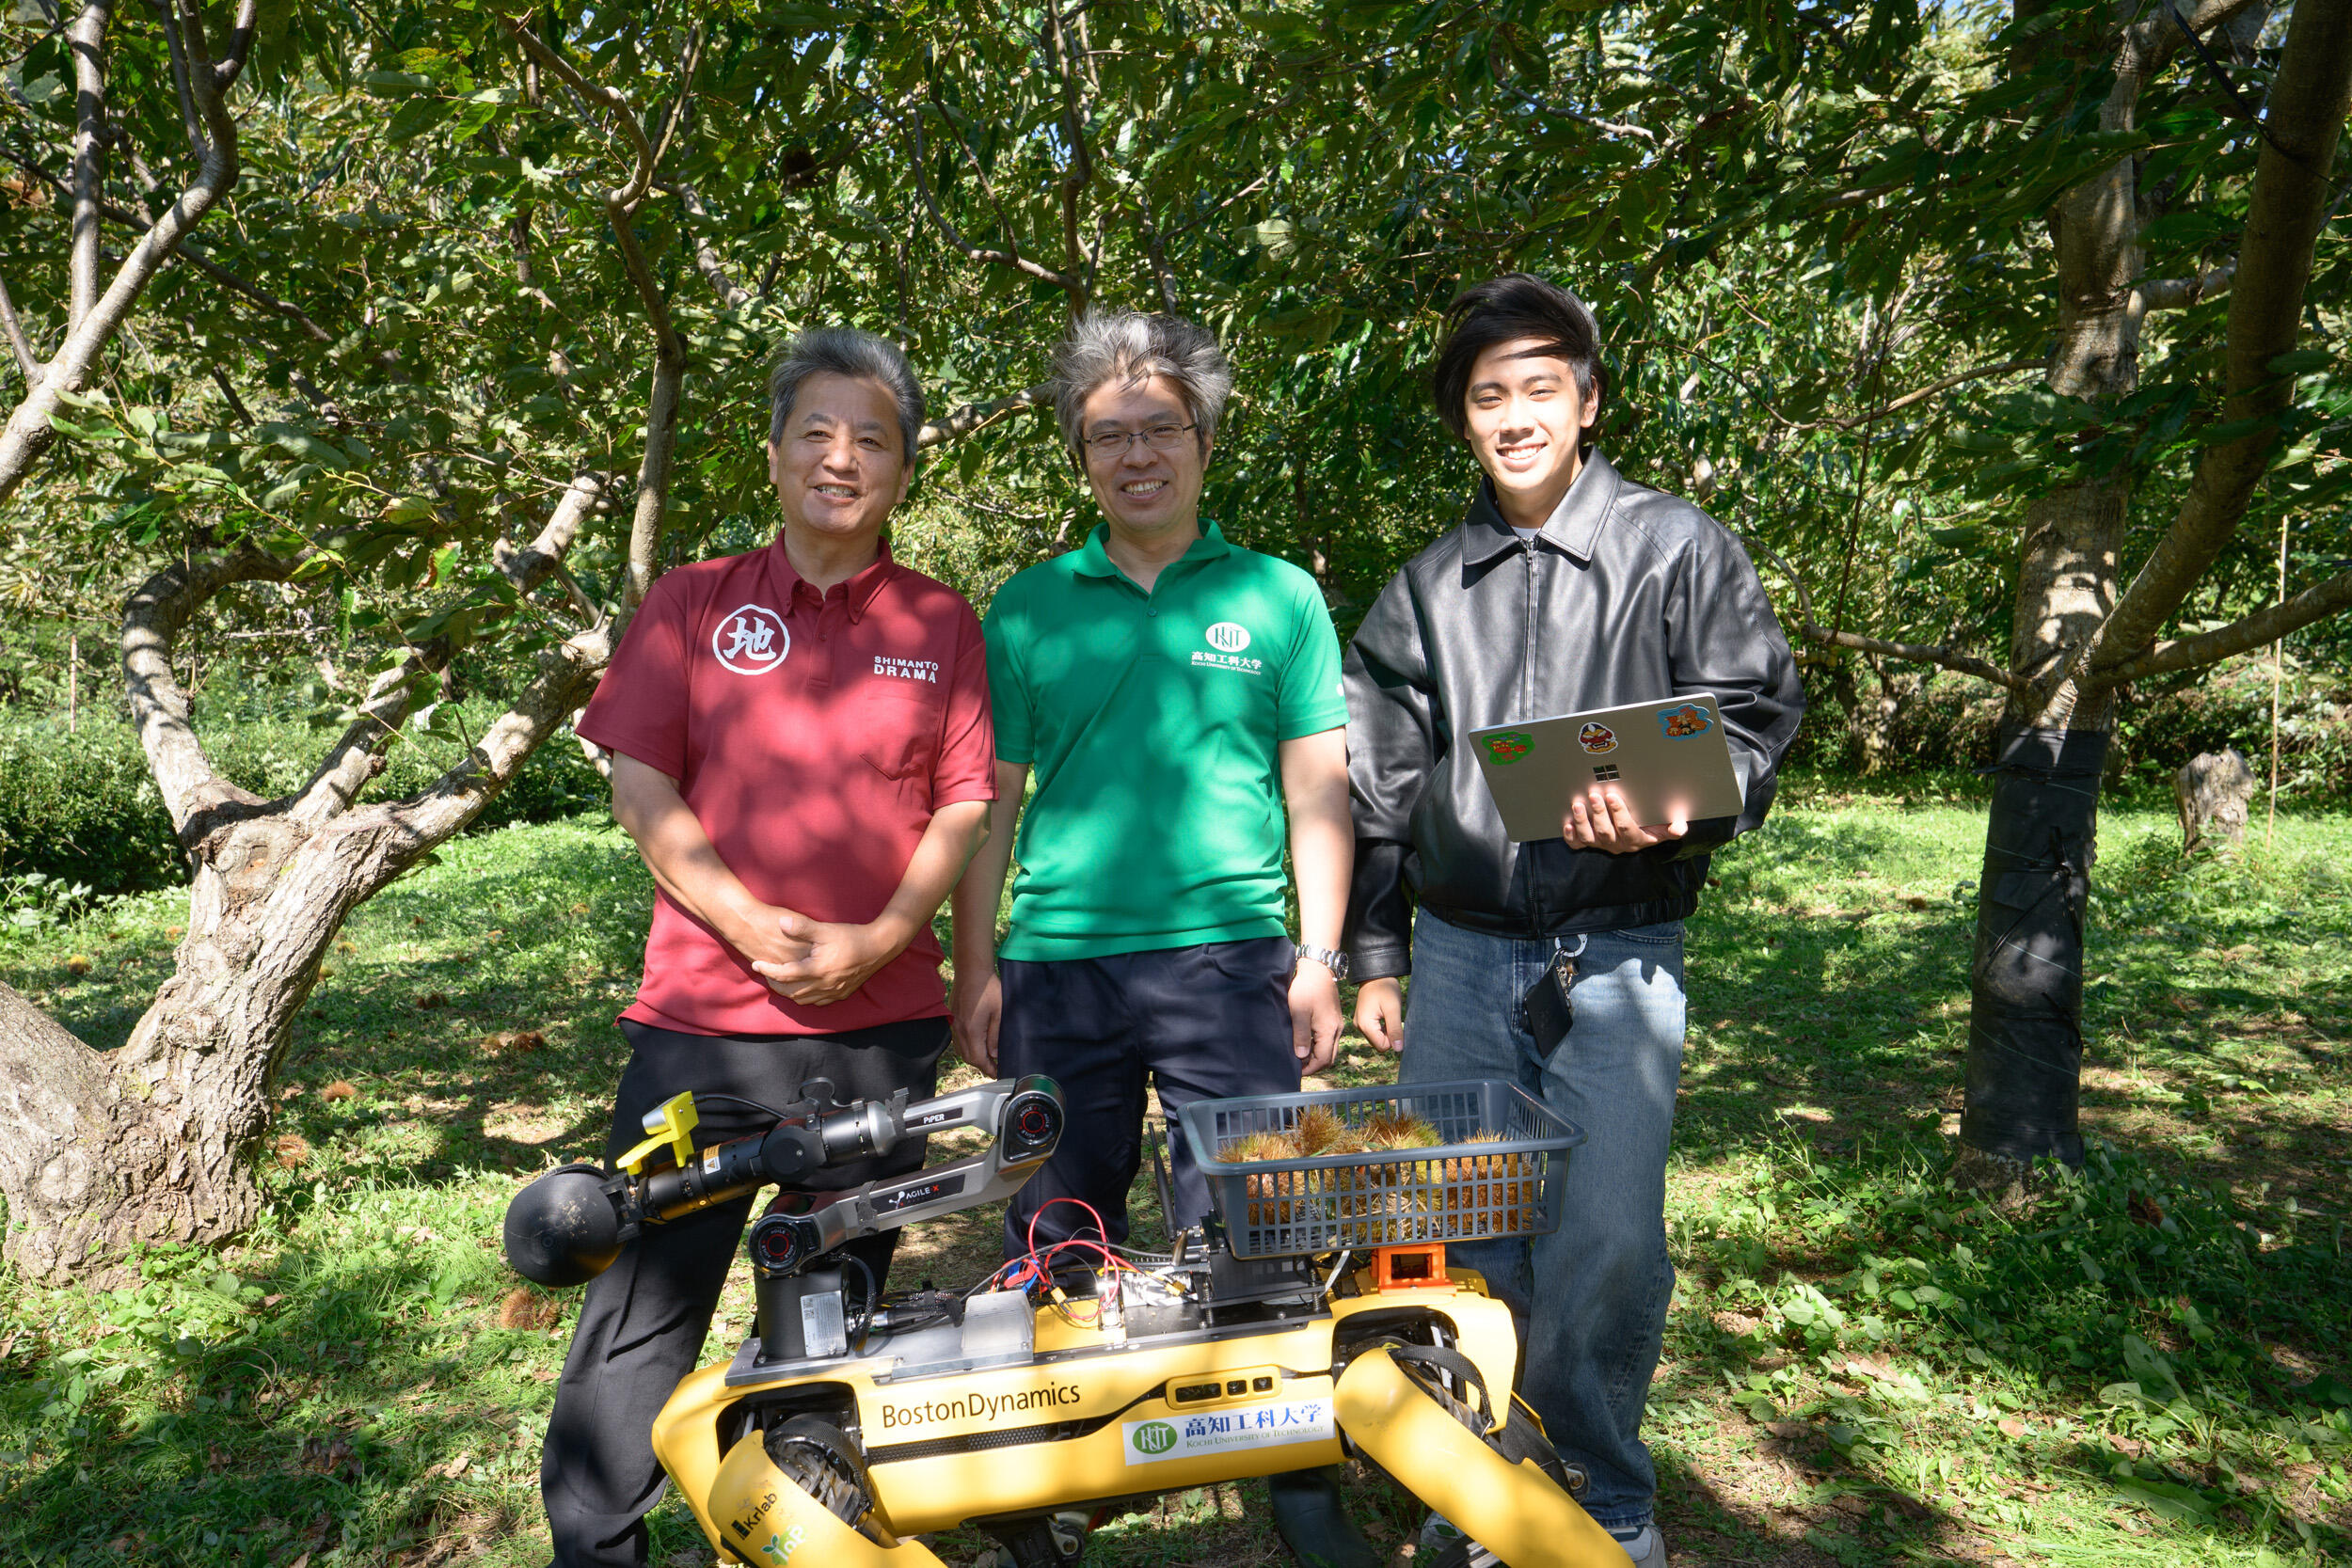
※1)Spot®
Boston Dynamics社が製造する自律4足歩行ロボット。バッテリー電源で駆動し、反復的なタスクの自動化を可能にする自立プログラムを搭載。また高度な制御アルゴリズムにより、バランスを取りながらの砂地や草地、階段の昇降、障害物の回避、不整地での歩行が可能。栗原教授らは、このSpot®を活用し、農業の省力化をめざしたユズの運搬支援などにも取り組んでいる。
※このプロジェクトは、本学が参画する、高知県の農業を飛躍的に発展させることを目的とする産学官連携プロジェクト『IoP(Internet of Plants)が導く、「Society5.0型農業」への進化』(IoPプロジェクト)の研究課題のうち、『省力化・付加価値化のためのセンシング・自動化』に寄与するものです。
RELATED POST
関連記事