
- トップページ
- NEWS & TOPICS
- 四足歩行ロボットを活用した農業支援技術を紹介 -IoP技術者コミュニティ施設見学…
8月21日、IoP技術者コミュニティ※が香美キャンパスを訪れ、情報学群の栗原 徹教授が取り組むAI・ロボティクスを活用したスマート農業研究を紹介しました。見学会には23名が参加し、研究紹介と実機見学を通じて本学の研究成果への理解を深めました。
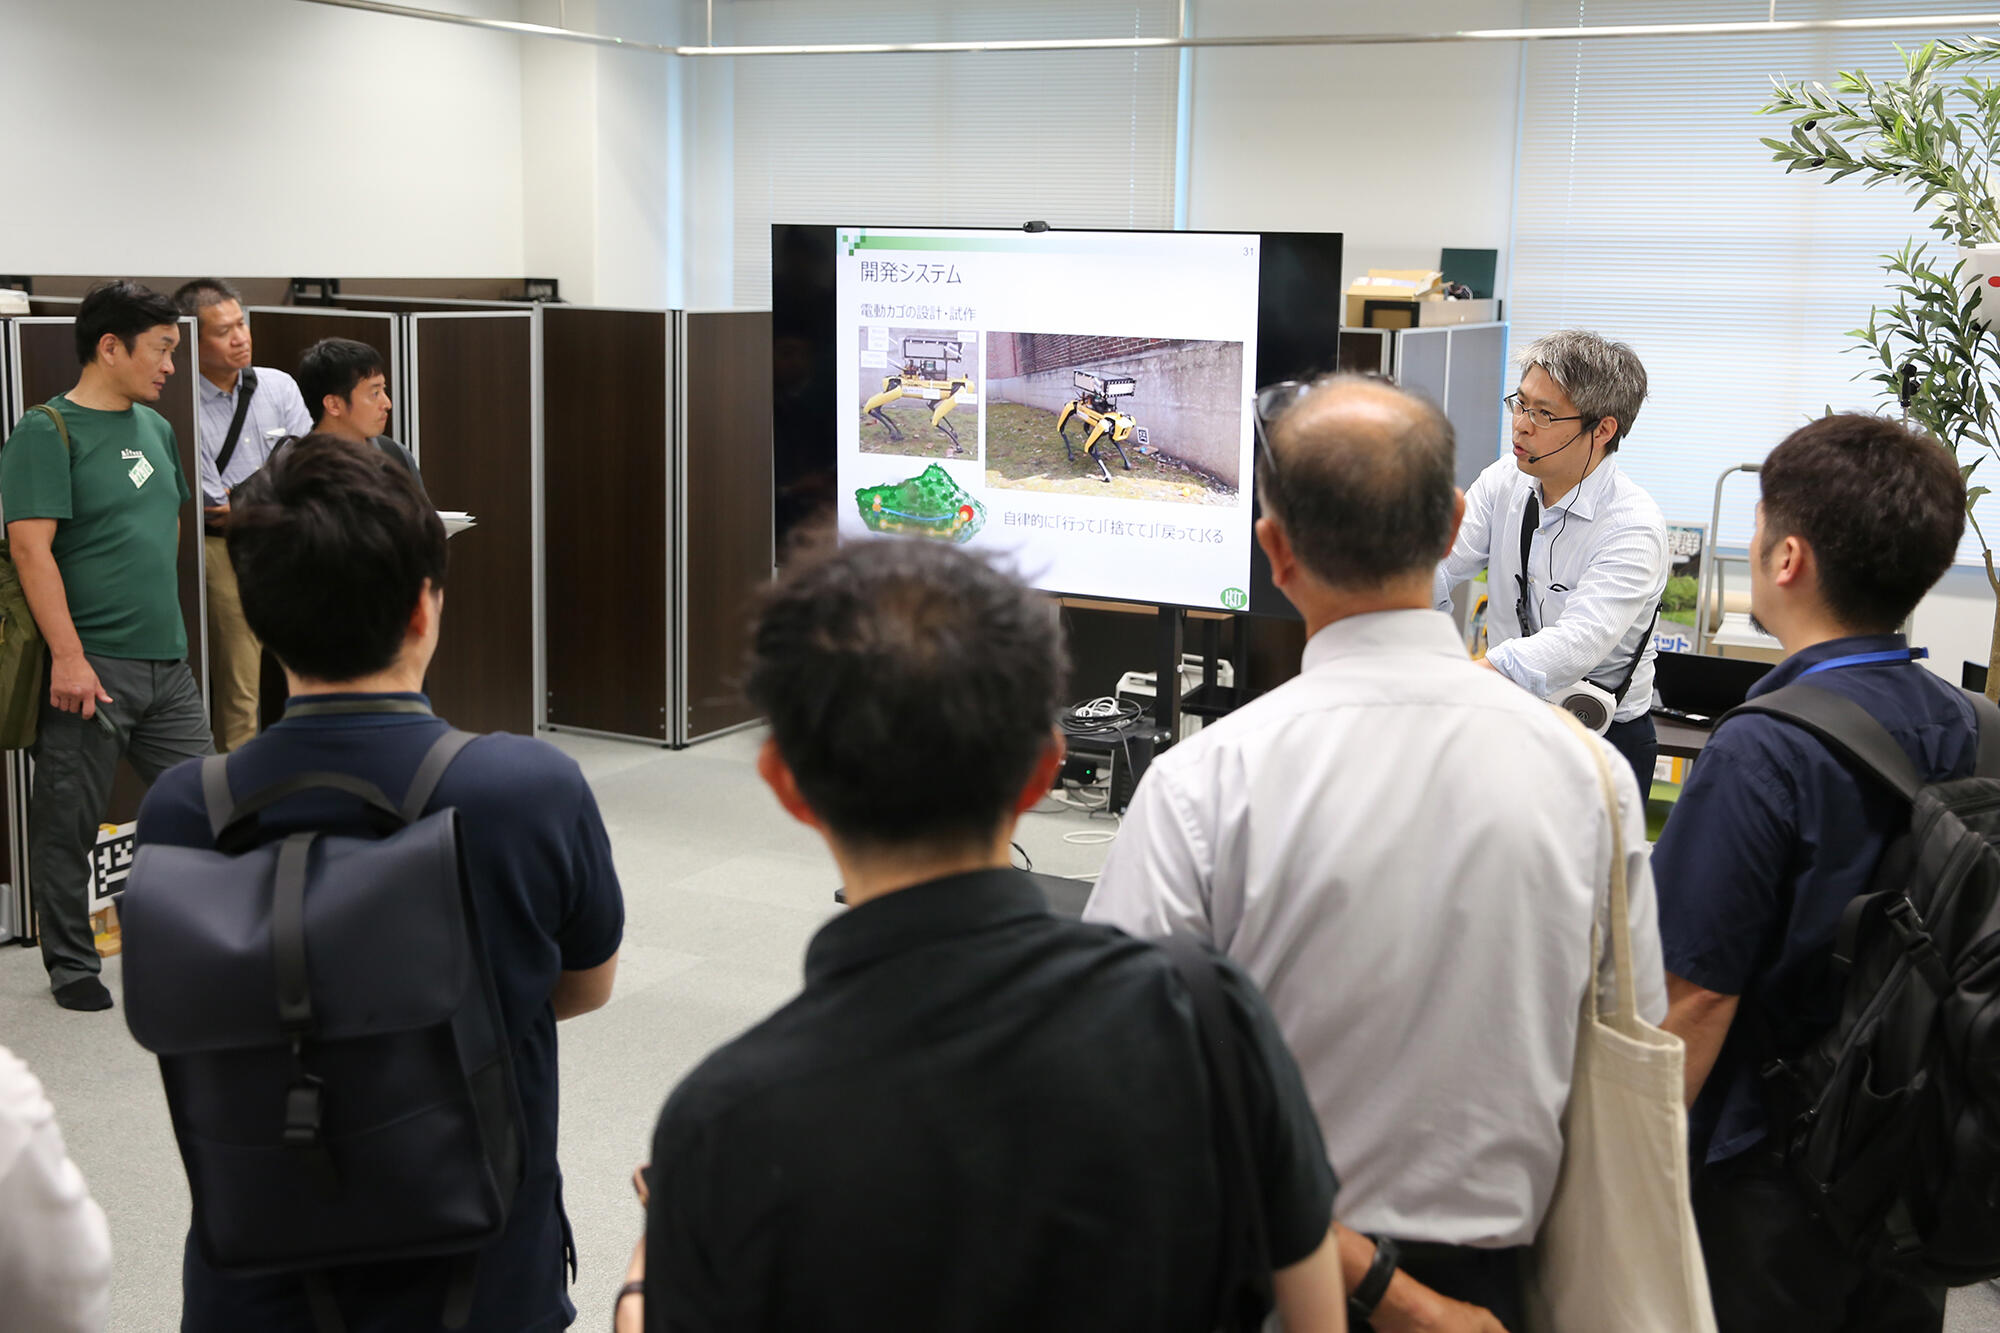
栗原教授は、高知県の中山間地域に広がる果樹園における高齢化や人手不足といった課題を背景に、AIやロボティクス技術を活用した農業支援システムの研究開発に取り組んでいます。
はじめに、農業現場におけるデータ取得や収穫作業の効率化などに関する研究内容を紹介。LiDAR(レーザー測距技術)による三次元計測や、サーモカメラを活用した果実の自動検出技術のほか、果樹園における収量予測や鳥獣害対策などについて説明しました。さらに、四足歩行ロボット「Spot®」を活用した、中山間地域の急傾斜地や不整地における自律走行技術、また作業者を追従して収穫物を運搬し満杯になった収穫かごを自動で搬送する仕組みなど、農作業の省力化に向けた研究成果も紹介しました。
写真:栗原教授
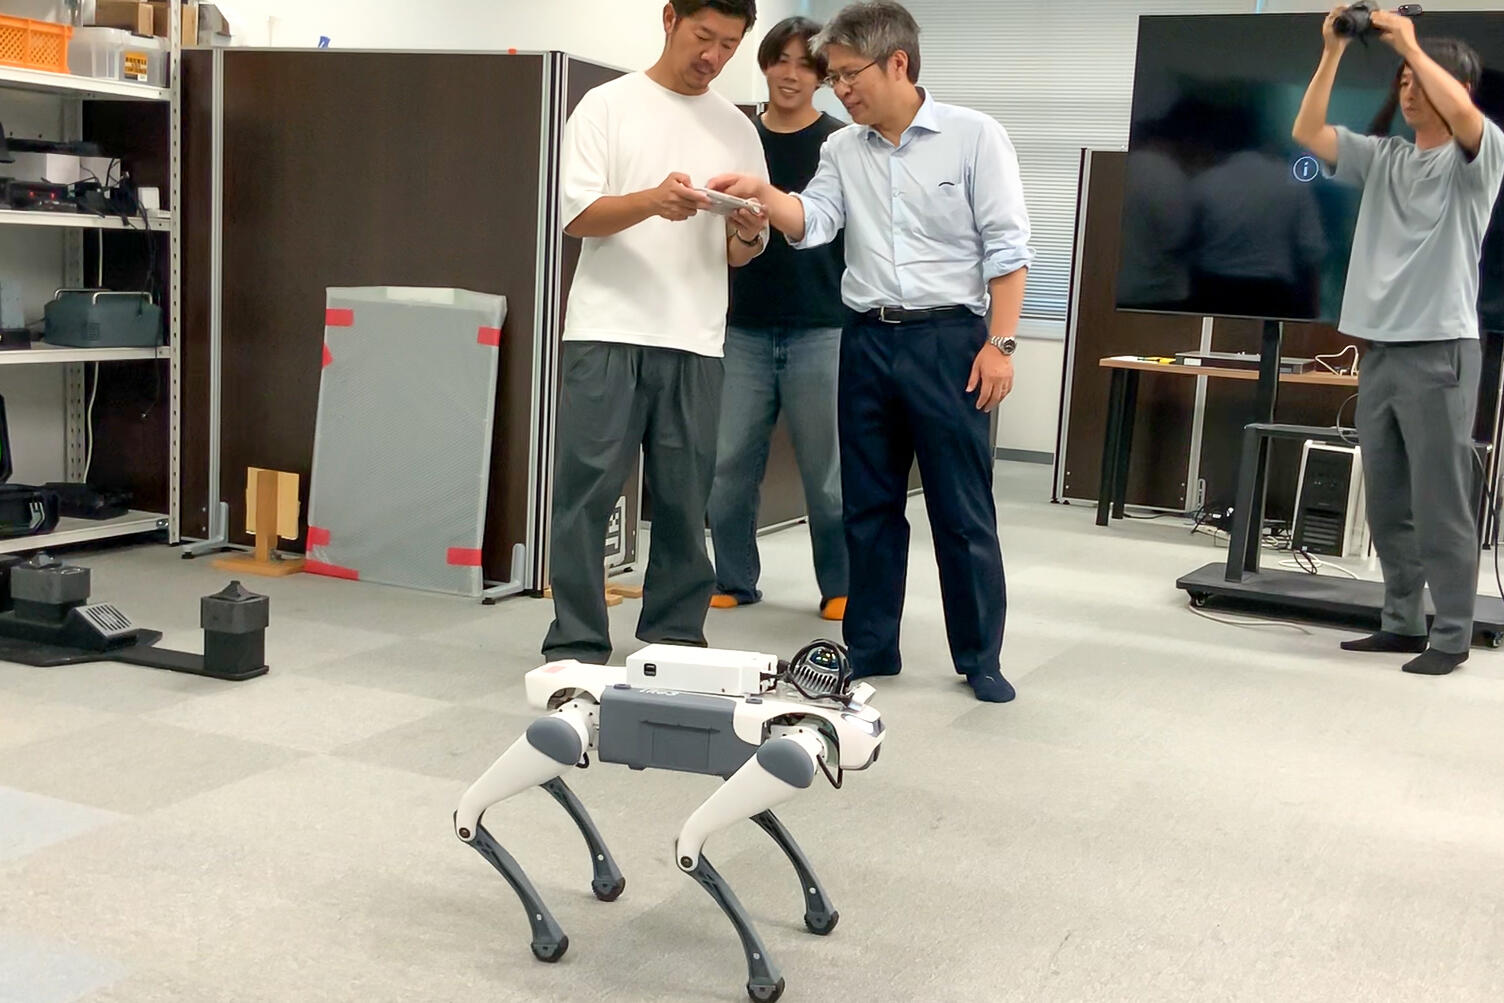
その後の実機見学では、これらの研究に携わる大学院修士課程2年の片岡 亮馬さんと情報学群4年の森田 蓮さん(共に画像情報工学研究室/指導教員:栗原 徹教授)も加わり四足歩行ロボットの機能について説明。作業者への追従機能や音声認識による操作、自律移動、階段昇降などの機能を実演しながら紹介しました。
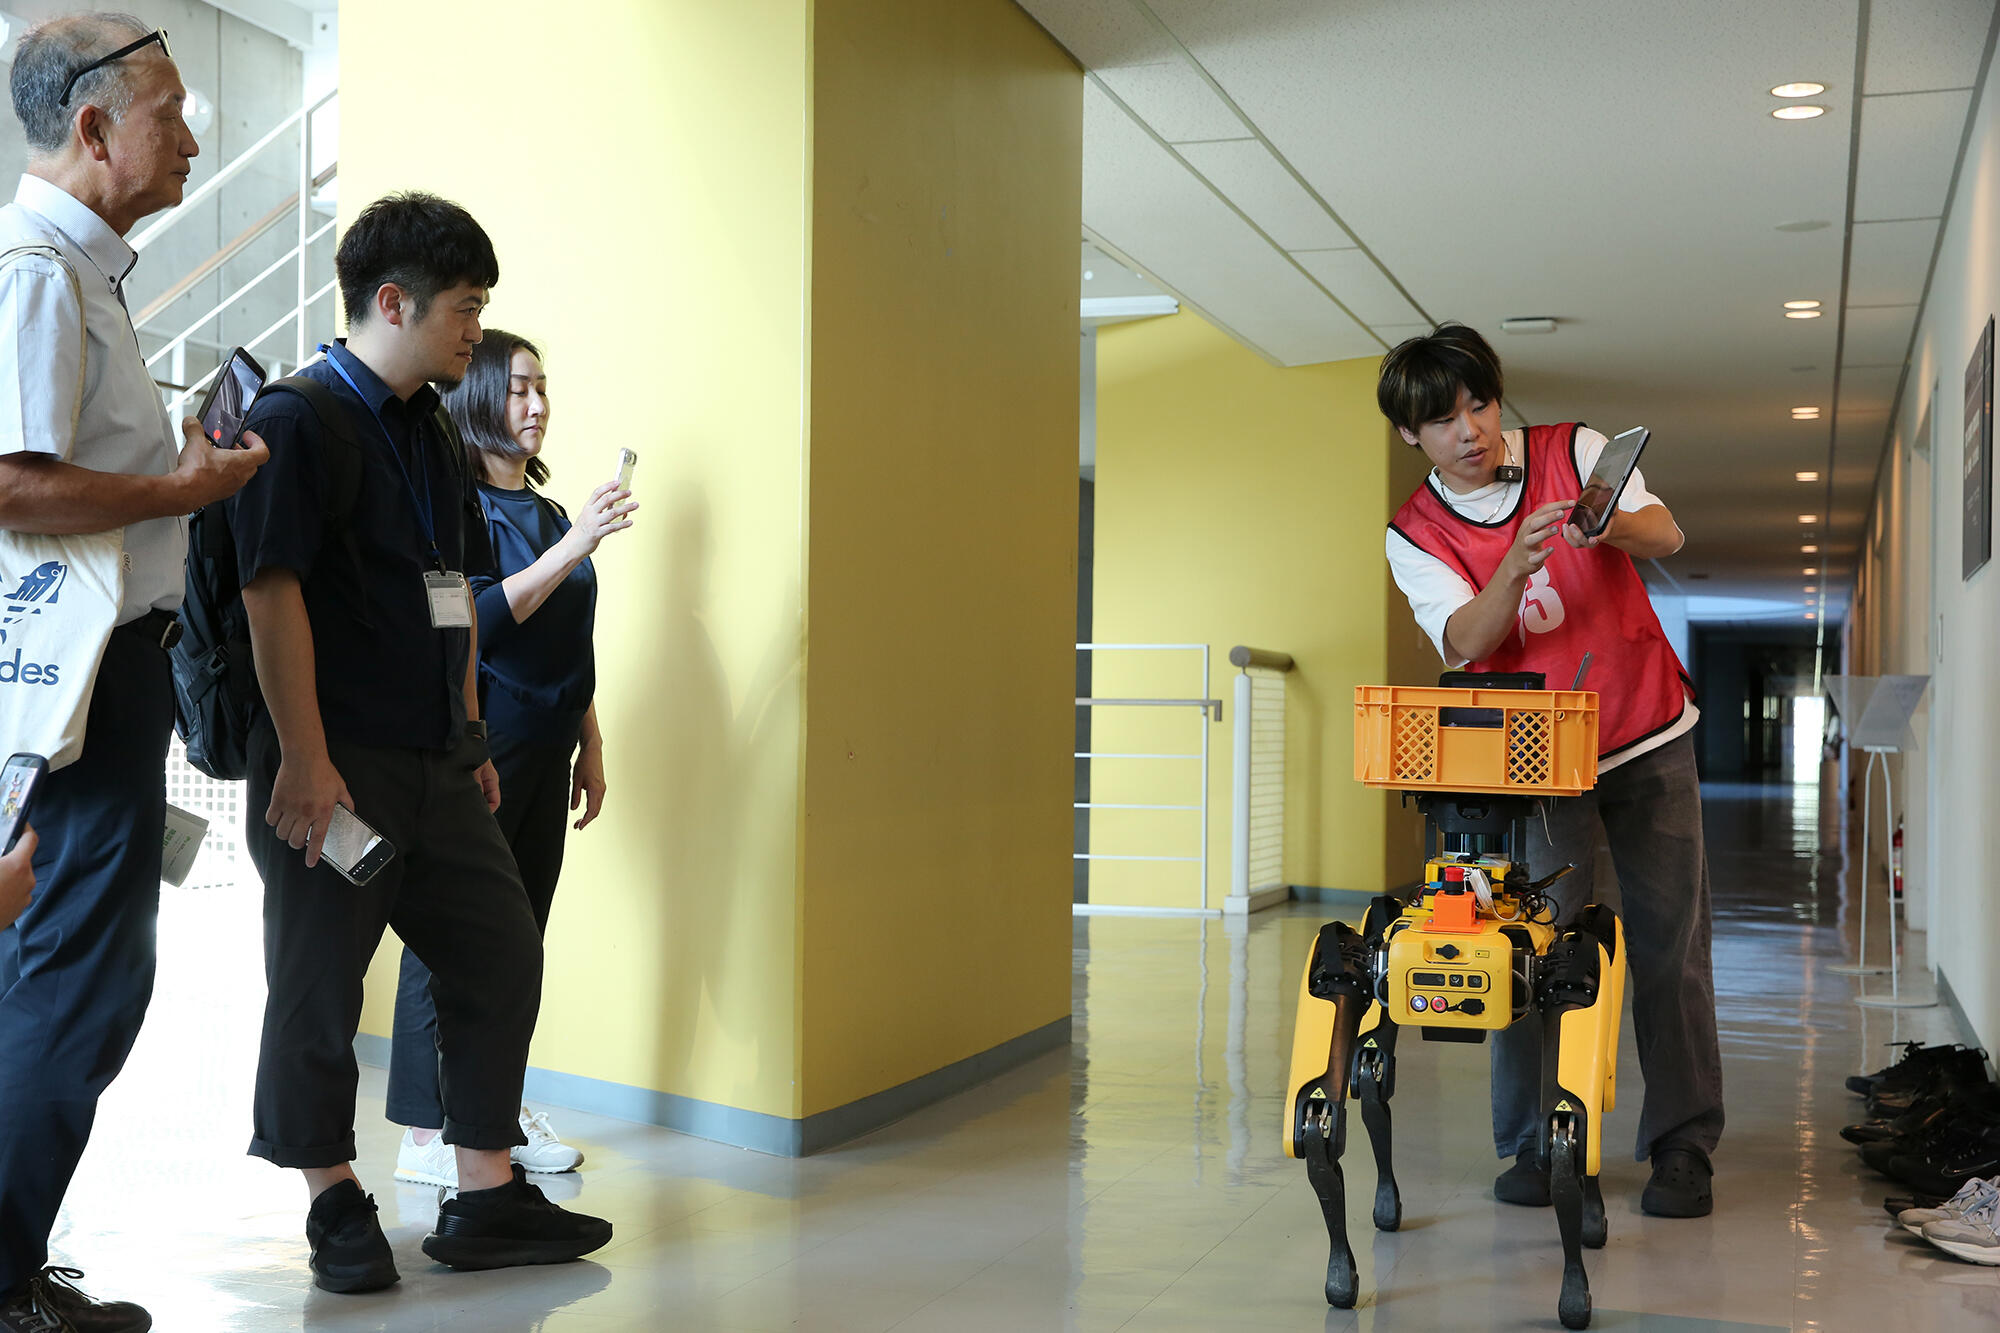
写真左:四足歩行ロボット「Spot®」の制御機能について説明する片岡さん
写真右:専用リモコンによるロボットの操作方法を説明する栗原教授(右)と森田さん(後方)
参加者からは、四足歩行ロボットの雨天時や粉塵環境での運用方法や追従制御に関することなど、次々と質問が寄せらせ、その熱心な様子は、本学が進めるスマート農業研究や地域課題の解決に向けた取り組みに対する関心の高さがうかがえました。
※IoP技術者コミュニティは、高知県が推進するIoP(Internet of Plants)プロジェクトの一環として開発された農業データ統合基盤「SAWACHI(サワチ)」の普及や、IoPクラウドに関連する技術的知見の共有、技術者の育成を目的として活動するコミュニティグループです。
RELATED POST
関連記事